Latine
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Nulla in confidebat UPC Point Positioning Series Manufacturer pro Precision Workholding
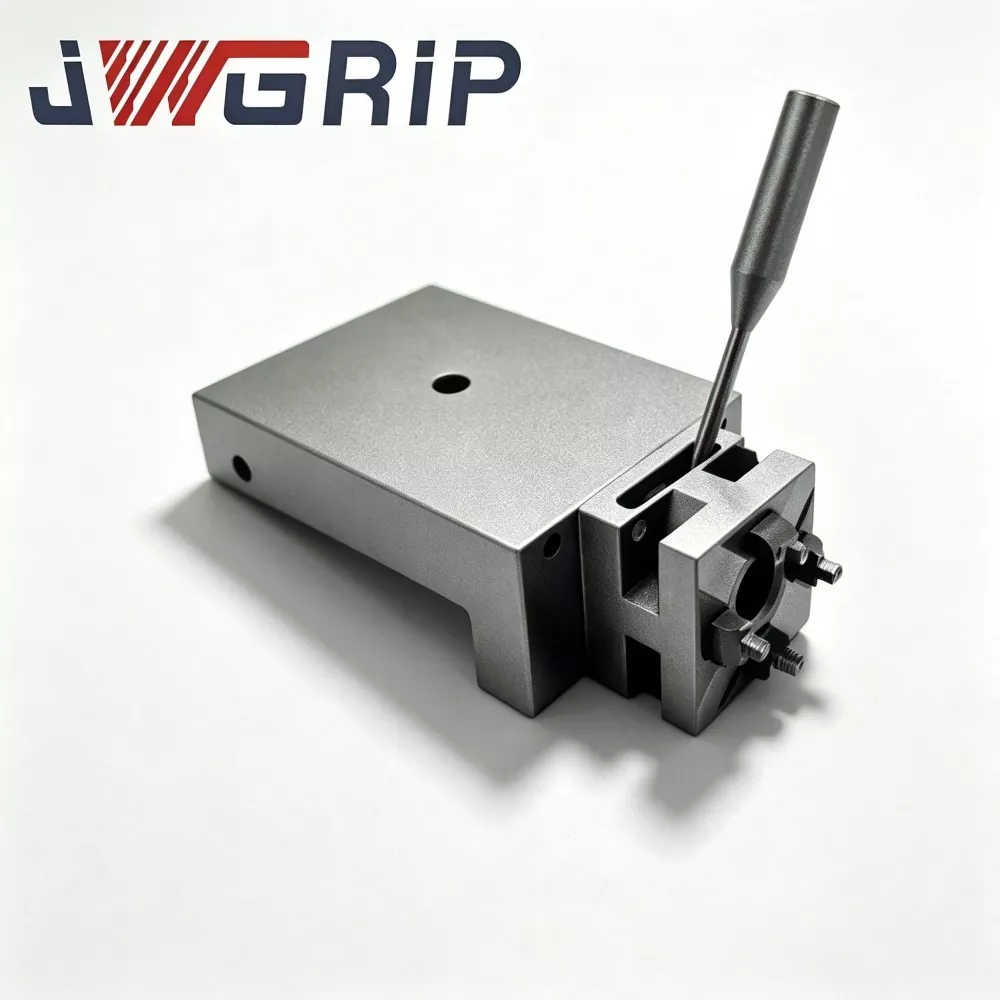
Ut industrialis OEM & ODM elit of UPC Nulla Point Series Positioning;JWGRIPiterationem structuram facit, sanationem mechanicam et massam fabricandi pro cursulis robotis imparibus, basibus magneticis locantibus et armis connectendis mechanicis. Hoc robot-compatible ferramentum suite locandi propositum est constructum pro artifices qui intendunt capacitatem materialem roboticam tractandi ampliare sine arduo quod exsistentiae CNC machinae basis. Prope hoc ferramentum portfolio, instrumentum instrumenti compatibilis proventuum effici potest cum paribusNulla Point Pallet Seriesac Zero Point Clamping Chuck series, hybridorum manualium automaticorum operantium per totam aream tabernam collocans formans. Omnes dimensiones clavem coniugationis stricte sequuntur signa interfaciei unificata ut inconsutilem crucem-series interoperabilitatem spondeant.
Applicationem Bottleneck
Multae conventionales ferramenta zephyro-punctorum copiae pure explicantur ad operationes manuales onerandas et exonerandas. Cum officinae robotae arma ad productionem inanibus augent, cito in impedimenta practica concurrunt. Vexillum grabatis carent notis mechanicis dedicatis vellicantes, ordinariae chuckes in cursulis robotis traditis stabiliter recipere non possunt, et operarii extra modificationem laboris ad faciendum ferramenta statio robotica apta vetus efficienda.
Quid si mollius vis flectere inter operandi manualem et tractationem roboticam in eadem statione machinae? Multae solutiones primae automationis cogunt officinae ad unum modum perpetuo colligendum. Aut latis plene curris et interventus manualis velox perdis, aut manuali oneratione haeres et potentialem productionem luminaribus trade.
Quomodo fugis pretiosam ferrariam reponendam cum machinis retrofittingibus robots in exsistentibus? Omnino postea omnium grabatorum et chuckorum vastum caput grave creat. Multi actores productionem modulari addendi in ferramentis quaerunt quae cum currenti puncto infrastructurae coexistere possunt. Hoc exacte est ubi haec series valorem tangibile tradit
Modular Tooling Components
UPC Zero Point Pallet with Power Chuck: This grabatum unit embedsed embeded-in potentes clamping components. Pro directo robot comprehensio et collocatio destinata, adaptatores extra medium removet. Potest directe tradi ab brachiis mechanicis et loco sine tactu humano clausum, ad continuam massam processui sub sine conditionibus bene apta.
UPC Magnetic Zero Point Pallet: magneticam assistentiam, logicam diversam a puris machinis densis mechanicis locantibus. Magnetica prae-positio tenet grabatum in loco antequam formalis mechanica densis effectum obtinet. Haec prae-positio munus efficaciter impedit grabatum lapsus vel offset in summus velocitatis motus roboti et actiones velocitatis translationis. Praeclare bene facit ad officinas parietum tenuiores et leves pondus congregationum fixturas.
UPC Hinge Linkage Brachium pro Robot Velox Mutatio Instrumenti Mutatoris: Serviens ut mechanicae finis exsecutionis in robot flangibus insidentes, haec series bracchium suscipit grabbing, tollens et transportans actiones pro clypeo grabatis. Eius dimensiones structurales praecise coniunguntur cum exteriori figura UPC-seriarum grabatis, fugientes casus captos et pericula cadentes in cyclis roboticis summus velocitatis.
UPC Centrum Segmenta pro Zero Point Chucking System: Haec centra segmenta sicut inter se permutabiles partes auxiliares constituunt. Tolerantiae metae testantur, cum grabatis et machinae chucks laterales interfaciunt, deviationes conventus minoris compensantes, diuturnum tempus in officina operationis generatae. Vitalem tocius locandi ser- vabilem extendunt.
Praeparata & Rules pro Hybrid Loading Modus Switching
Quae praeparationes perficiendae sunt ad mutandi modum mixti?
Serva signa unita data pro cursulis UPC robotis-servatis et de cursulis manualibus operatis ortis ex nulla Point Pallet Series. Specificationes identicae pullo-studiorum praestant permutationem physicam in eadem machinae parte chuck.
Quae praecepta operandi operam dant in modo mutandi?
Cum permutatio a productione robotica ad commensurationem manualem, operariorum non opus est ut machinam chlamydem disgreget vel mitiget. Solum restituunt UPC-seriem roboti cursares ordinati cum grabatis ordinariis manually oneratis. Nulla re-perspiciendi vel datum reset opus requiritur.
Quae occulta pericula observare debes in operis- modi mixtis?
Attende ad pondus modum comprehensionis roboti. Operum et fixturae pondus totale pondus aestimatum oneris UPC Hinge Linkage Arm pro Robot Mutationis Mutatoris Mutatoris excedere non potest. Plus-loading will trigger positioning drift and mechanica deformatio.
Euismod volutpat
Robotica repetitio translationis accurationem: Non est solum accuratio positionis stabilis post densis. Etiam positionem declinationis generatae examinare debes in toto processu roboti grabbing, tollendi, movendi et ponendi. Minor declinatio per translationem in manifestos errores dimensionales post plures cyclos processus dilatabit.
Aptabilitas environmentalis structurae magneticae adiuvandae: Nam officinae impletae cum assulis ferreis substructis, exempla magnetica-typi grabati opus efficacia consiliorum chippis repellendi sunt ne fibras ferreas superficiebus magneticis adhaerentes et planitiam locantes destruant.
Mechanica structura anti-ictum perficiendi: robot manufactis actiones ponere aliquem contactum ictum. Roboris structuralis hardware crebras impulsum iteratum sine deformatione permanenti haurire debet ut referat facies collocandi.
Materia et artificii lineamenta
Praecipua structurae corpora alte exstinctam admiscent vim ferro. Clavis contactuum superficierum locans per multos gradus subtilitatem processuum stridor procedunt. Congregatio magnetico-typus grabatus praetereuntem vi magneticam attenuationem, senescentem temptationem, ut capacitas magnetica prae-positio stabilis post mille cyclos laborantium permanet.
All UPC Zero Point Positioning Series components maintain interface compatibility with Zero Point Clamping Chuck series. Officinas non habent ut chucks exsistentes machinae laterales abiicias cum grabatis robot-capaces inducendo. Res ferrariae exsistens in nova productione automated extensionem exercere possunt.
Modificatio non-standardi subsidii opercula comprehendens dimensiones sulcus, vis magneticae intensionis commensuratio et nexus brachii magnitudinum flangarum ascendentium, accommodans signa varias amet roboti notae in foro.
Cotidiana sustentacionem
Robot-orientale ferramentum locans non tradet plenam perficiendi solum per simplicem institutionem. Cotidiana administratio debet cum modulo robot-motionis tuning coniungi, chip regularis purgatio super superficiebus magneticis et inspectio periodica iuncturam alvi brachii nexus. Etiam summus gradus modularis ferramenta occulta pericula producet si exercitationis vestigia conservativa omittuntur. Multi casus automation-projectum sub-faciendi causa oriuntur ex inspectione quotidiana neglecta potius quam defectus ipsius hardware.


- View as

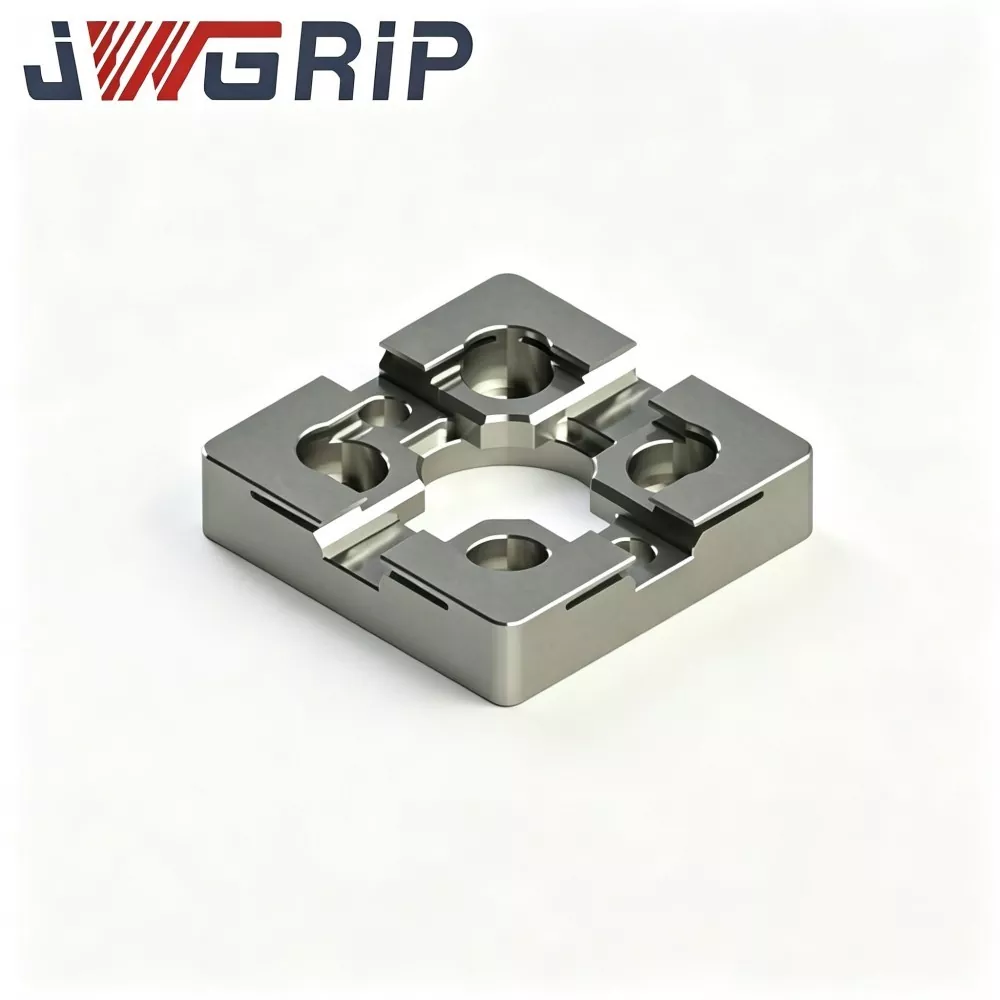
UPC Centre Segmenta pro Nulla Point Clamping System
JWGRIP est opificem professionalem et supplementum Customised UPC Centrum Segmenta pro Zero Point Clamping System in Sinis, cum norma specifications plene in Stock. Ut essentialia subsidia accessoria professionali ad UPC zephyro-punctum systemata chucking destinata, haec centra segmenta nuclei adaptationes et sustentationes componunt pro unitatibus vacui-punctis sonantibus. Summus duritiem adhibentes mixturae materiae ferro et normae technologiae praecisionis processus, possunt directe accommodari ad omnes normas UPC punctorum nullarum sine accessoriis auxiliaribus extra, adiuvantes normas conventus et modificationes nativus ad varias fixturae adaptationes et apparatum upgradationem exigentiarum.
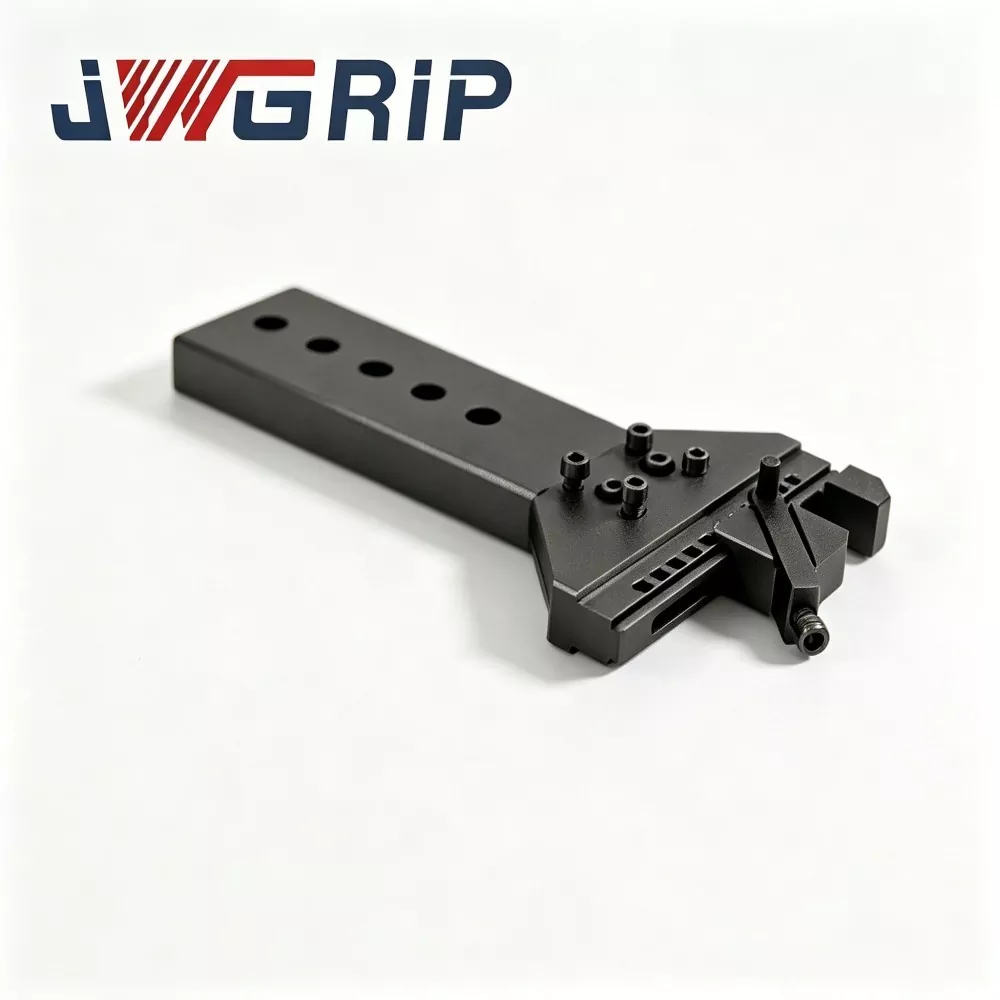
UPC Hinge Linkage Brachium pro robot Velox Mutatio tool verso
JWGRIP professio est OEM Exporter de UPC Hinge Linkage Brachium pro Robot Velox Mutatio Instrumenti verso in Sinis. Cori structuralis est componentis connectens specialiter destinata ad rotam fixturam latae robotae et inanibus CNC cellulas productiones flexibiles. Serviens ut vis-transmissionis clavis medium inter robot finem effectorem et UPC zephyrum punctum grabatum ponit, hoc cardo iunctio optimized brachii cognoscit obstrumentum mechanicum et reserans punc- tus cursares pure per motum axi robotis, eliminando necessitatem additis pneumaticis et hydraulicis machinis pulsis.
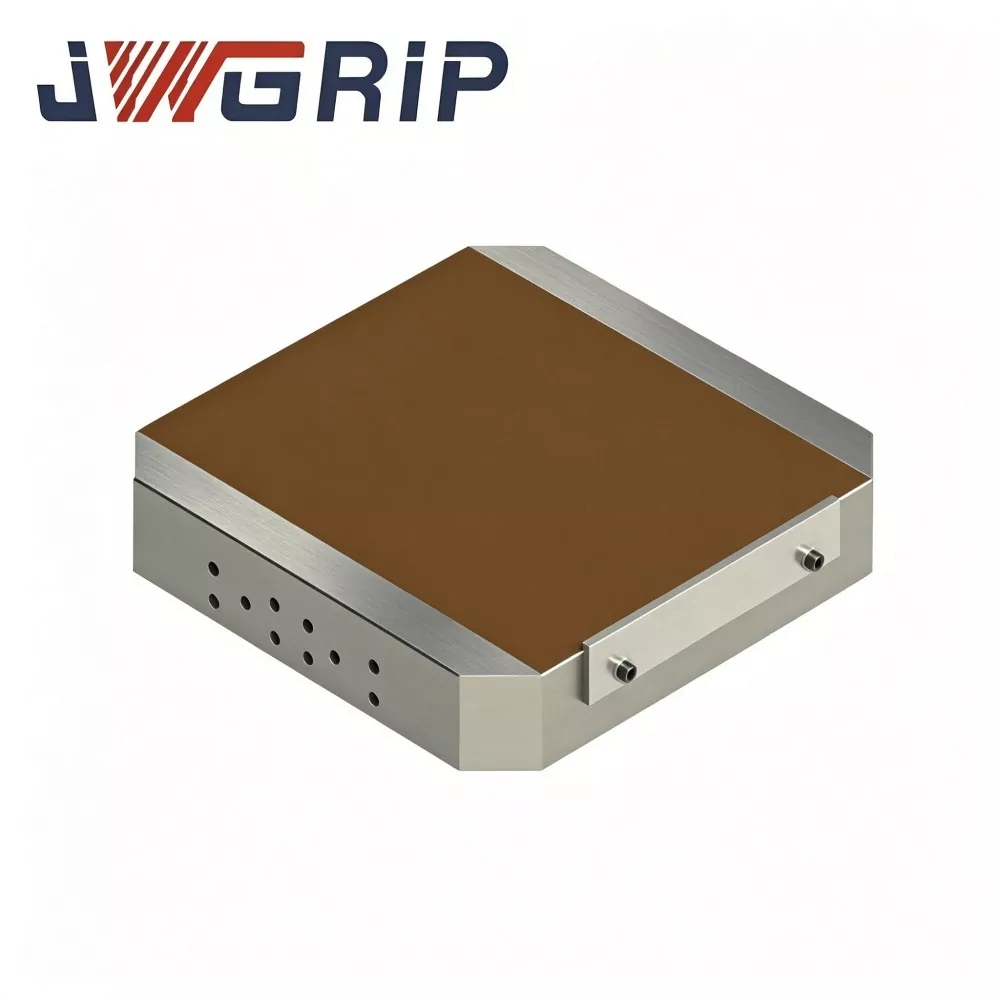
UPC Magnetic Zero Point Pallet
JWGRIP est exportator et officinas directae salutaris in Sinis, praebens UPC Magneticum Zero Point Pallet et consuetudini tradens solutiones sonandi pro CNC molendi, moliendi et EDM officinae. Hoc unit grabatum integratum mergit vexillum UPC nulla-punctum velox mutatio positionis constructionis cum magno opere permanenti-magne chuck, fracto limites physicae traditionalis faucibus clamping mechanica.
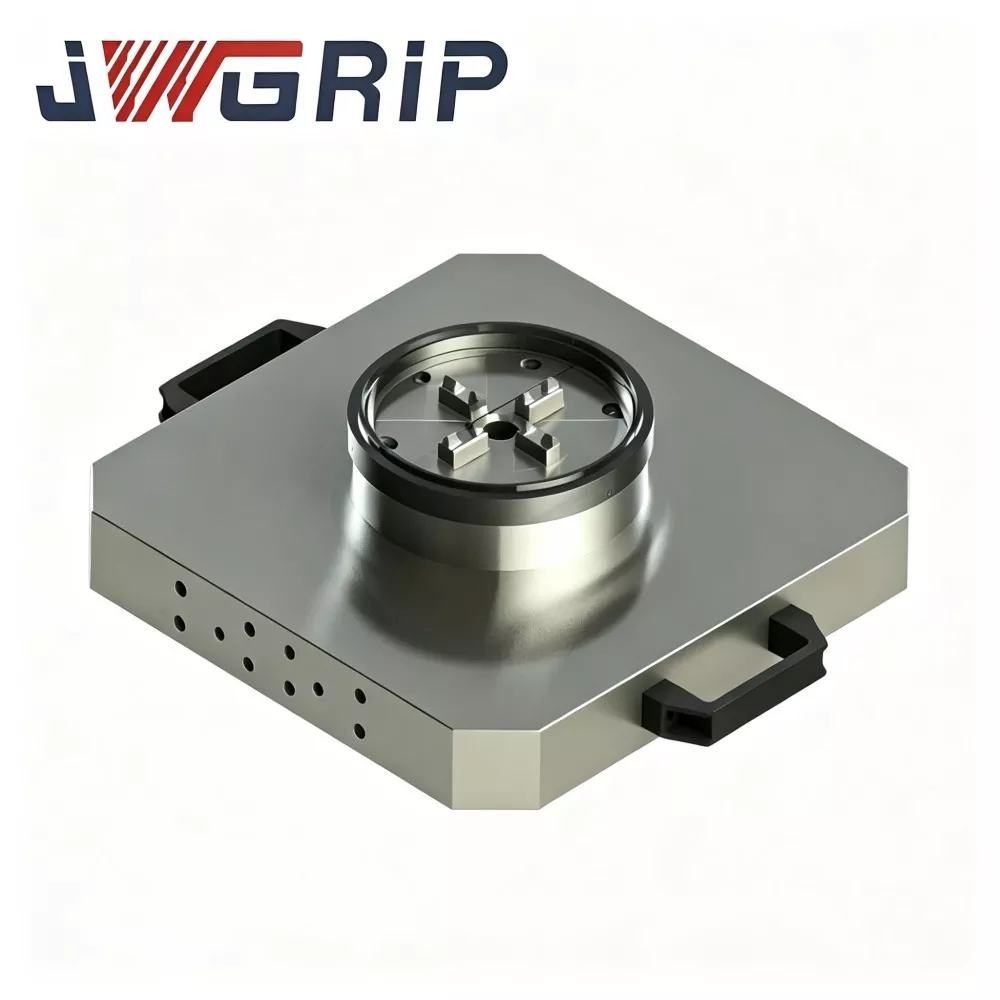
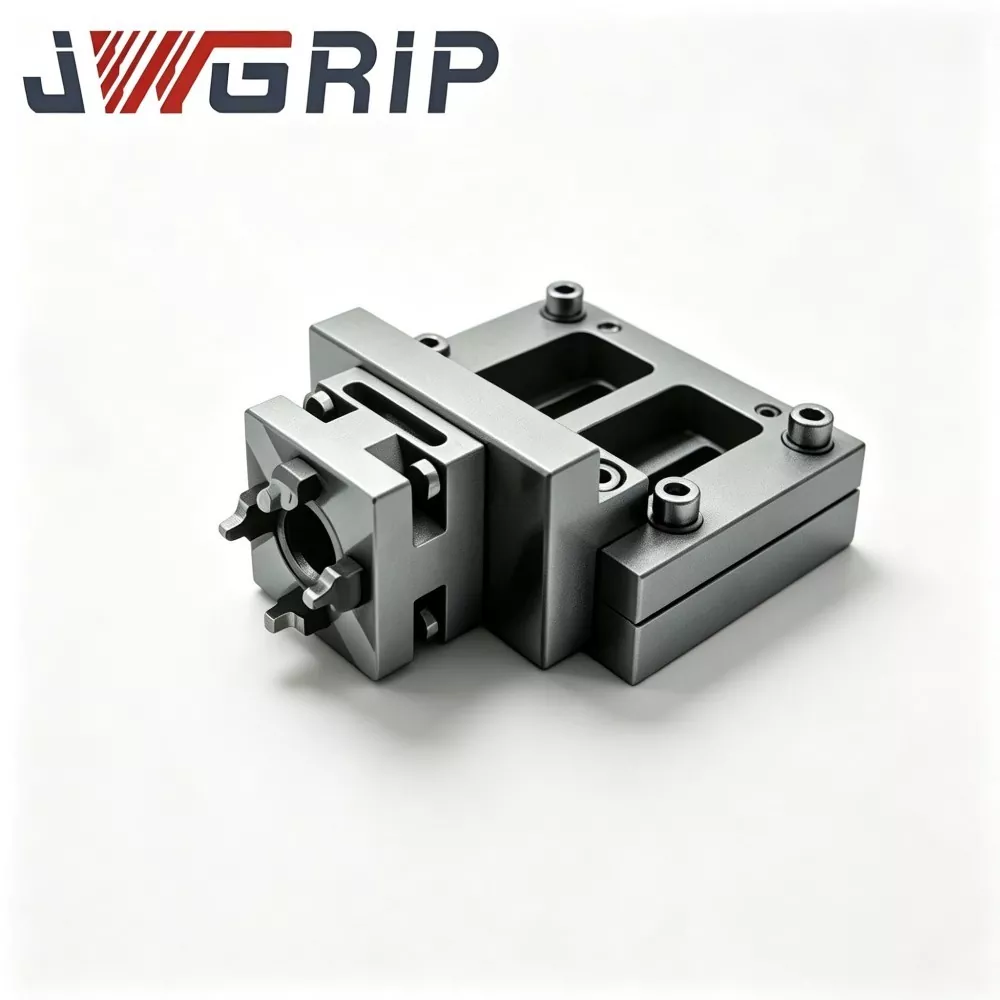
UPC Nulla Point Pallet cum Power Chuck
JWGRIP fabrica et elit est professionalis UPC Zero Point Pallet cum potentia Chuck in Sinis. Summus praecisio integralis fixturae fixturae sartoris facta est pro modernis machinis compositis molendi et machinis centris verticalibus. Productum hoc incommodum integrat UPC-vexillum nullius punctum densis mechanismum et potentiam chuck in structuram monolithicam grabatus, necessitatem procurationis separatae et in-site conventus nullius punctis basi et accessoriis independens.
JWGRIP professionalis UPC Nulla Point Positioning Series fabrica et elit in Sinis est. Te vehementer suscipimus ut uberrimas qualitates rerum in auctorum pretio ex officina nostra recipimus.
News Commendationes