Latine
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Professio Robot Velox Mutatio Gripper Series Manufacturer pro Industrial Automation
Ut automation-focused retrofit elit robot Velox Mutatio Gripper Series,JWGRIPIpsumque iuncturae adaptatores tradit, robot-finem modulorum tenacissimi et articulati brachiis rapiendi cum lassitudine mechanica probatione et batch normati productionis pro officinarum CNC et automationis integratorum insequentes automationem partialem lineam, dum exsistentem manualem operationem infrastructuram laborantem. Hoc latus robotis mutandi ferramentum maioris upgrade claustra removet sine plena fixa reponenda. Pairs cum UPC Nulla Point Positioning Series etNulla Point Pallet Series, fabricationem operis materialis tractandi automated in inconsutilis translatione inter stationes robotas operatas et manuales setup. Stricte mechanica densis plaga ac clavum tolerantiae moderamina adhibentur in productione massa ut stabilitatem diuturnum ponentes sub condicionibus productionis manualis automationis mixtae spondeant.
Culpa Nuntius
Magnus numerus tabernarum machinulae iam propriae maturae systematis manualibus fixturae sunt. Cum administratores plantae tractationem roboticam introducere instituunt, saepe supponunt quod solum bracchium robot emendum luminarium effectorum productionis liberabit. Re vera, corpora robot solum machinas motus exsequentes. Sine fine effectoris mutandi hardware compositus, robots certo non possunt comprehendere, levare et collocare grabatis et fixtures existentes in situ productionis.
Quae consectaria negativa ex imparibus robot tenaci hardware?
Solve coitus, positionis velamentum offset, vel casus grabatus fluens fieri potest in motu alto-celeritate roboti. Multa incepta automataria humilis uptime patiuntur, non propter vitia moderatoris roboti, sed propter repugnantiam connexionis ferramentorum inter robots LABIUM et baiulorum workpieces.
Quomodo conservas exsistens manuali-setup workflows addito robot hardware?
Multae primae machinae automation transmutationis cogunt officinas eligere modus plenus-automaticus et opportunitatem manualem interventum relinquere. In reali mundo massae mixtae productio, operarii adhuc opus est ut blanks speciales formatas manually onerent, partes semi-perfectas inspiciant vel disassembly subitis fabricam tractent.
Estne robot-finem switching hardware solum applicatum ad massam productionem plene incomitata?
Haec communis error est. Etiam magni pretii officinas semi-automated hybrid-modus tradit. Operatores perficere possunt complexam praeparationem manualem operis offline, et robots custodiunt repetita graphiaria onera transportanda.
Eget Varietas
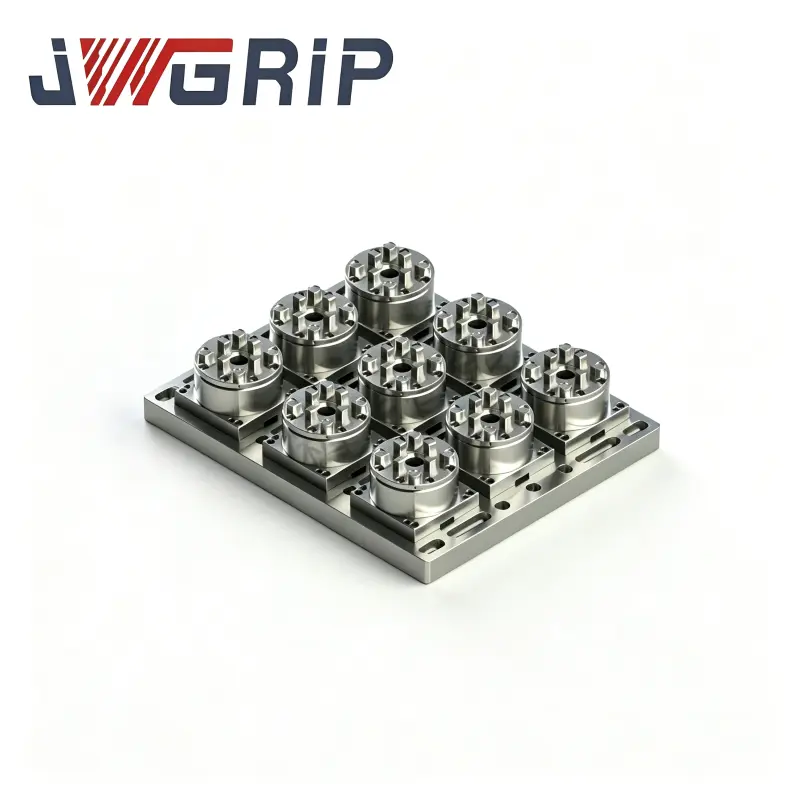
Robot Velox Mutatio Gripper Tray Copulatio: Haec media iunctio componens stabilitatem mechanicam adaptans necessitudinem inter tenaci modulorum et scopo cursare constituit. Minorem statum declinationis concipit errorum motus roboti positionum generatorum, rigidum conflictum vitans detrimentum inter structuras mechanicas per cyclos transferendi celeritatem altam.
N160 Robot Velox Change Gripper Module: Hic modulus nucleus flange-ectus servit ut basis unitatis directe in robot output flange installed. Praebet de mensuris densis interfaciem ad arma capiendis subsequentibus, permittens celeriter permutationem instrumentorum diversorum finis sine modificatione roboti parametri identidem immutando.
N160 Hinge Linkage Brachium pro Robot Velox Muta Gripper: Mobile exsequens brachium quod grabatum exterius contours corporaliter contactus. Eius adumbratio structuralis optimized est secundum grabatum geometricae extremum, firmum involucrum styli vim gracilem praebens. Impediat lapsus sub acceleratione et retardatione in motu trajectori roboti.
Core Aestimatio Indicatores
Quomodo confirmet utrum onus aestimatum aequet actualem productionem exigentiarum?
Users non possunt tantum referre ad onus robot-bracchium nominale data. Totum pondus computare necesse est inter modulum gripper, nexum bracchium, grabatum, fixturam et workpiece rudis. Compositum onus valde accelerabit mechanicum lapsum et occulta stillicidia periculum inducet.
Cur itera positionis accuratae actionis tenacis aeque momenti ac nullae punctariae accurationis?
Etiamsi chucks machinae laterales praecisionem obtinent micron-gradi, si robot gripper magnum locum declinationis in legendo et positis grabatis producit, altiore systematis accuratio valde imminuetur. Gripper-inde positus error in totam ansam officinam tradetur.
Quid factores environmental censeri debent pro ferramentis robot-finis?
Robot end-effectores operantur in zona machinis periphericis intus, emissa secando coolant, astulas metallicas et caliginem olei. Negotiatio superficiei tractandi et signandi effectus debet resistere corrosioni et chirographo-jamming intra iuncturam movendi positiones.
Quomodo percipere inconsutilem docking cum periphericis nulla-punctum officinarum ferramentorum?
Quae necessariae requiruntur ad cooperandum cum UPC Zero Point Positioning Series?
Consistere externa forma grabbing dimensiones in scopum cursare. Cardo iunctio brachii geometriae debet respondere structurae crepidinis seriei UPC extremitatis, ita ut robots lecturum ad cursares robot-compatibiles actiones stabilis perficere possint.
Quae beneficia adaptata sunt cum nulla Point Pallet Series?
Ipsumque adaptatorem coniunctionis robotae ordinariam grabatis manually adhibitis tractare possunt. Tabernae non indigent reponere omnes grabatis exsistentes ut semi-automated transmutationem cognoscant, priorum ferramentorum obsidionem protegens.
Quae pericula occultata sunt vitanda in operatione hybrida?
Praeveniet usus mixtus grabatis cum diversis dimensionibus exterioribus in una area opus roboti. Variae magnitudinis adumbratim positiones expolientes falsas facient. Administratio classificationis grabati stricto in-site peragi debet.
Hardware materiam et processum characteres
Praecipua corpora structurae tenaciorum modulorum et nexuum arma capiunt, admixtionis ferrum altum robur. Clavis contactus et superficies densis recipiunt carburizationem exstingui et subtilitatem stridorem. Singulis perfecti componentis transitum repetitum capto-remissionis cyclicae lassitudinem experiendi ante amet. Deformatio structuralis stricte moderatur sub condiciones plenae oneris aestimatae.
Connexio dimensionis Flangae sequuntur signa interface robot industrialis amet. Clavis institutionis foraminis positiones inter se permutabilitatem conservant, minuendo secundas modificationes operis durante institutione in-site.
Consuetudo operas adaptationis operiunt graciles plagas commensurationem, speciales laminis conversionem et anti-custum superficiei curationis, ad lineamenta grabatus non vexillum aptare et notas varias robotarum.
Applicationem Notes
Robot-parte tenacior componentes crebras accelerationis retardationis impulsum ferunt in omni motu cycli. Chip cumulus intra dinem compagum motus resistentiam augebit et cinguli grabbing facient. Articulatio periodica purgatio et lubricatio inseri debent in apparatum cotidianum-victum scutatorum. Continua operatio sine usu custodiae stabilitatem gracilem paulatim detrahet, etiam ad partes bene machinatae automationis.


- View as

N160 Hinge Linkage Brachium pro Robot Velox Mutatio Gripper
JWGRIP fabrica et supplementum professio est N160 Hinge Linkage Brachium pro Robot Velox Gripper in Sinis, dum Factory Direct servitium cum vexillum products plene in Stock sustineat global automation project instruere et officinam sustentationem. Core effectus est summus vis transmissionis cardo autocineti componentis specifice machinatum pro seriebus robotis N160 modulorum mobilium mobilium gripperorum. Vim optimized structuram transmissionis integrat et technologiam formatam in unam functionem unitatem integrantem et calida fictam, serviens pro parte kinematica clavis, quae anconem linearem convertit, vim in tenaci maxillae motu clamitanti vibrantis.
N160 Robot Velox Mutatio Gripper amet
JWGRIP est opificem professionalem et supplementum N160 Robot Velox Gripper Module Mutationis in Sinis, Bulk Ordinis procurationem sustinens et genuinam Factory Pretium pro global automationi programmatis sociis comparans. Novo upgraded integrata robot finis brachii est exsecutionis unitatis specialiter destinatae ad lineas productiones flexibiles inanibus modernis. Innovative integrans tenaciorem pneumaticum parallelum et robot vivorum mutationis in unum corpus modulari, necessitatem eliminat discorum vivorum mutationis separatorum et conventus tenacis independentium, nullas praeterea multiplices flangores vel transeuntium accessiones exigens.
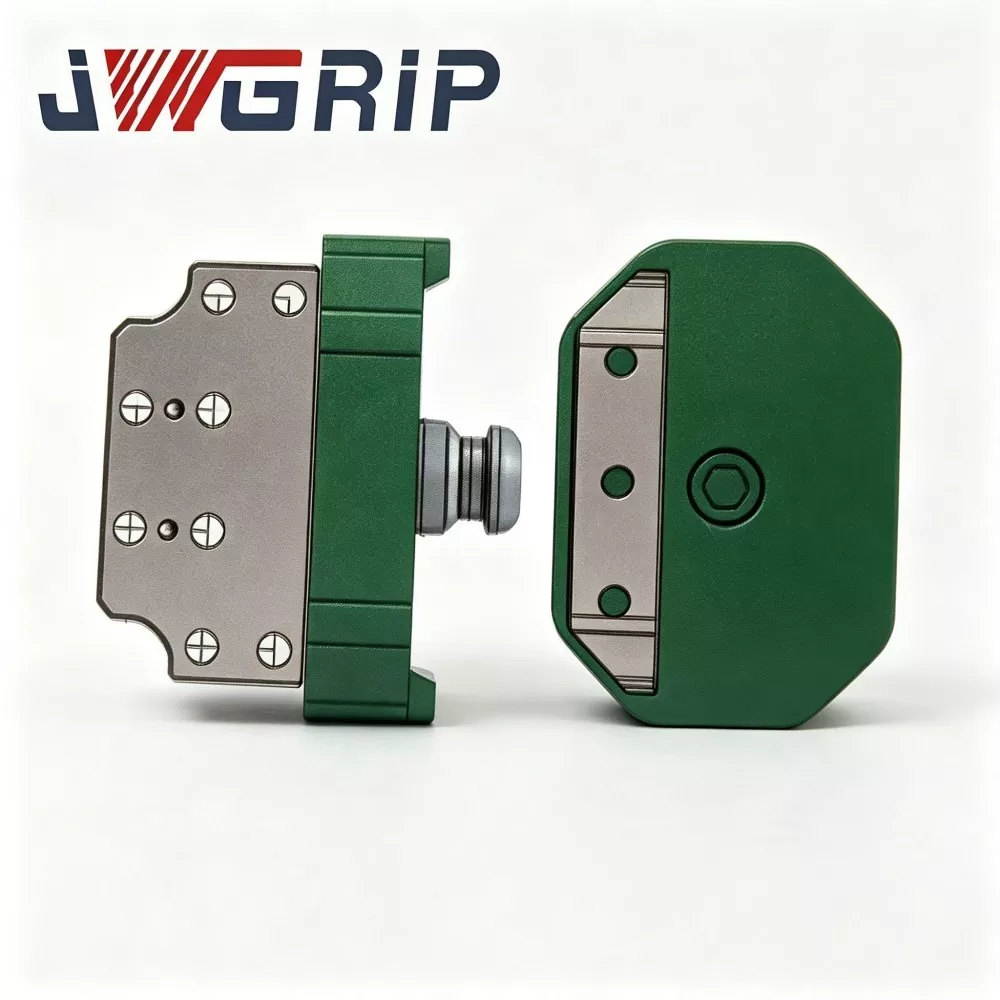
Robot Velox Mutare Gripper Tray Coupling
JWGRIP est fabrica et supplementum professionalis Robot Velox Mutatio Gripper Tray Copulatio in Sinis. Procedens integralis robot finis effectoris mutandi componentis specialiter destinatur ad lineas productionis inanibus inanibus automated. Summus vires mixturae compaginationis chalybeae integrat ac praecisionis processum molendi in unam unitatem, plene robot instrumenti activitatis latis perceptio mutandi sine interventu manuali, per subrogationem gripperorum, scutariorum et ceterorum instrumentorum finium.
JWGRIP professionalis Robot Velox Mutare Griper Series fabrica et elit in Sinis est. Te vehementer suscipimus ut uberrimas qualitates rerum in auctorum pretio ex officina nostra recipimus.
News Commendationes