Latine
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

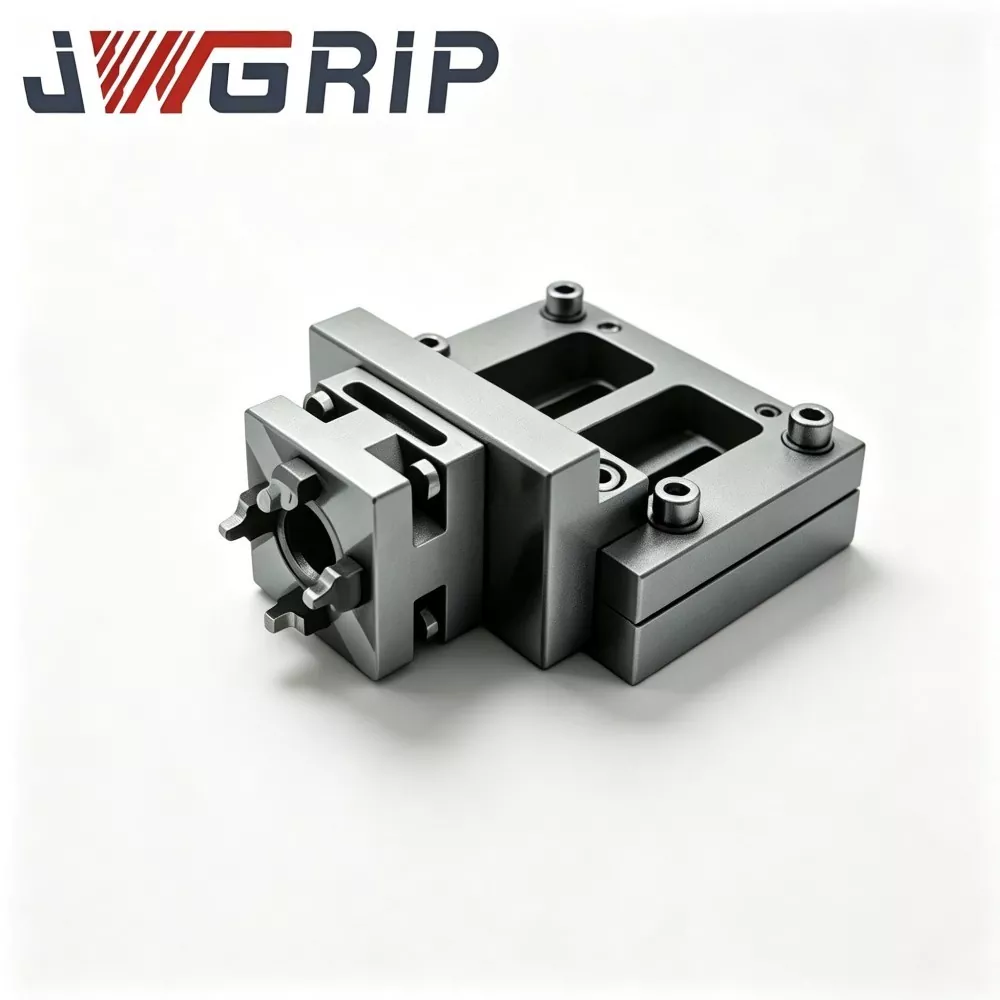
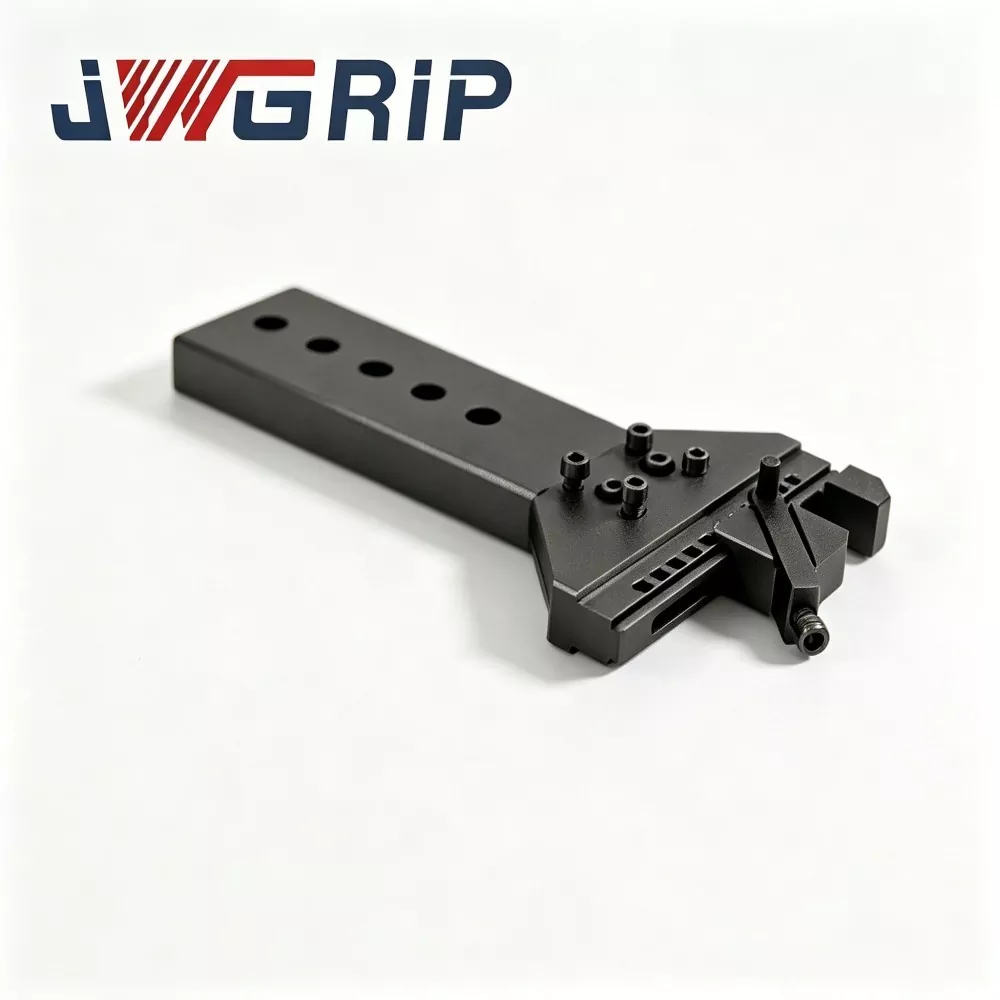

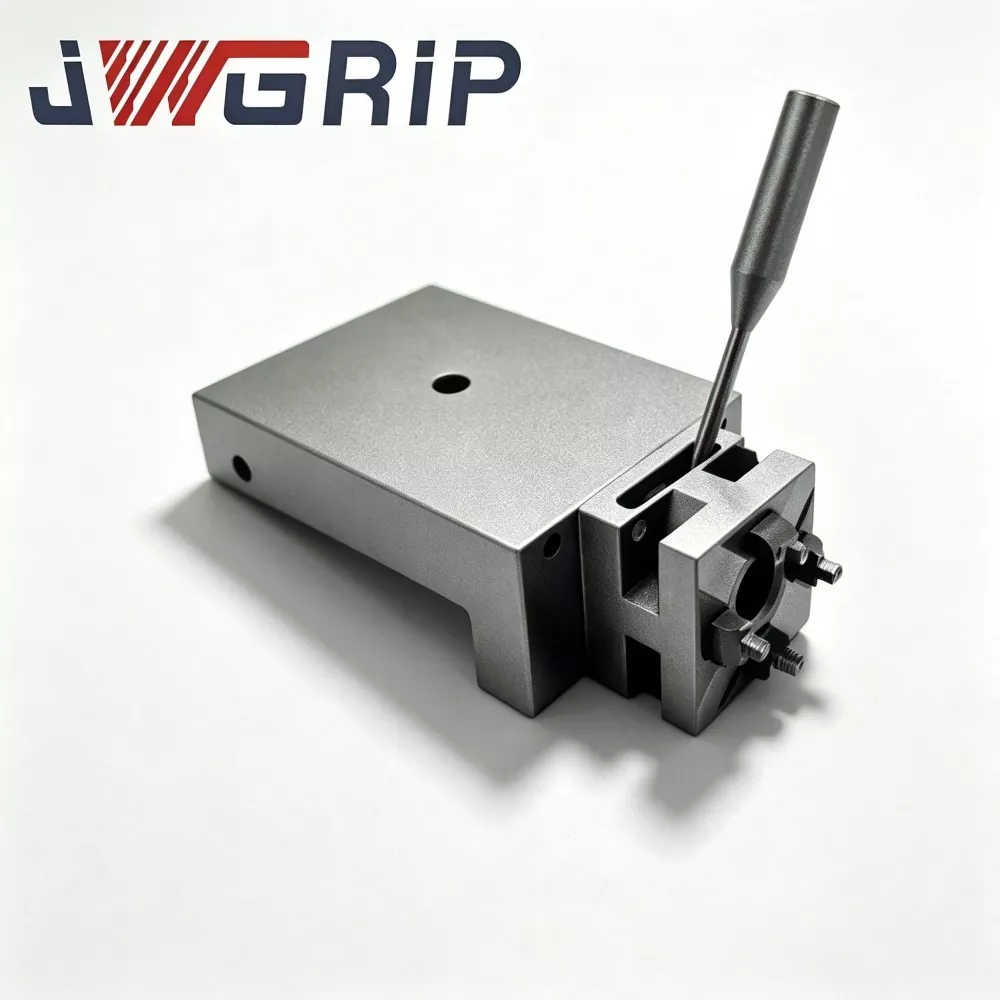
N160 Hinge Linkage Brachium pro Robot Velox Mutatio Gripper
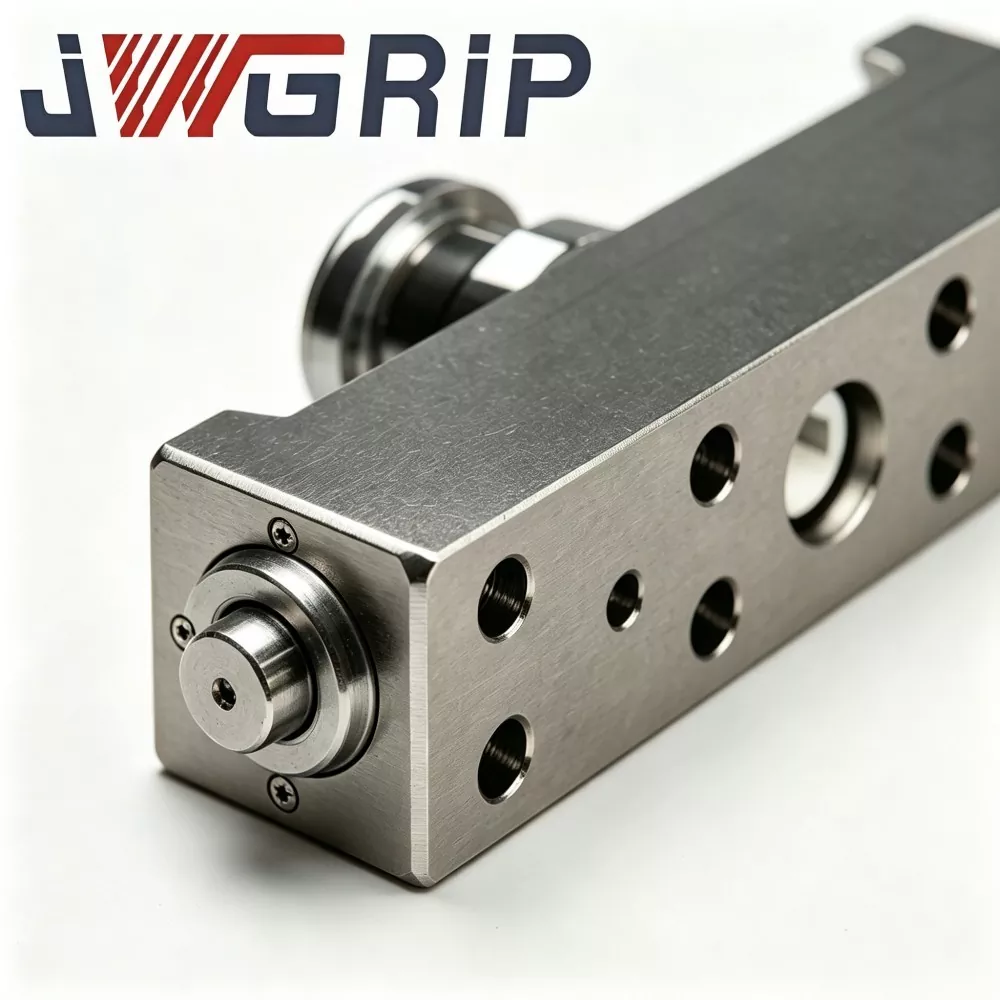
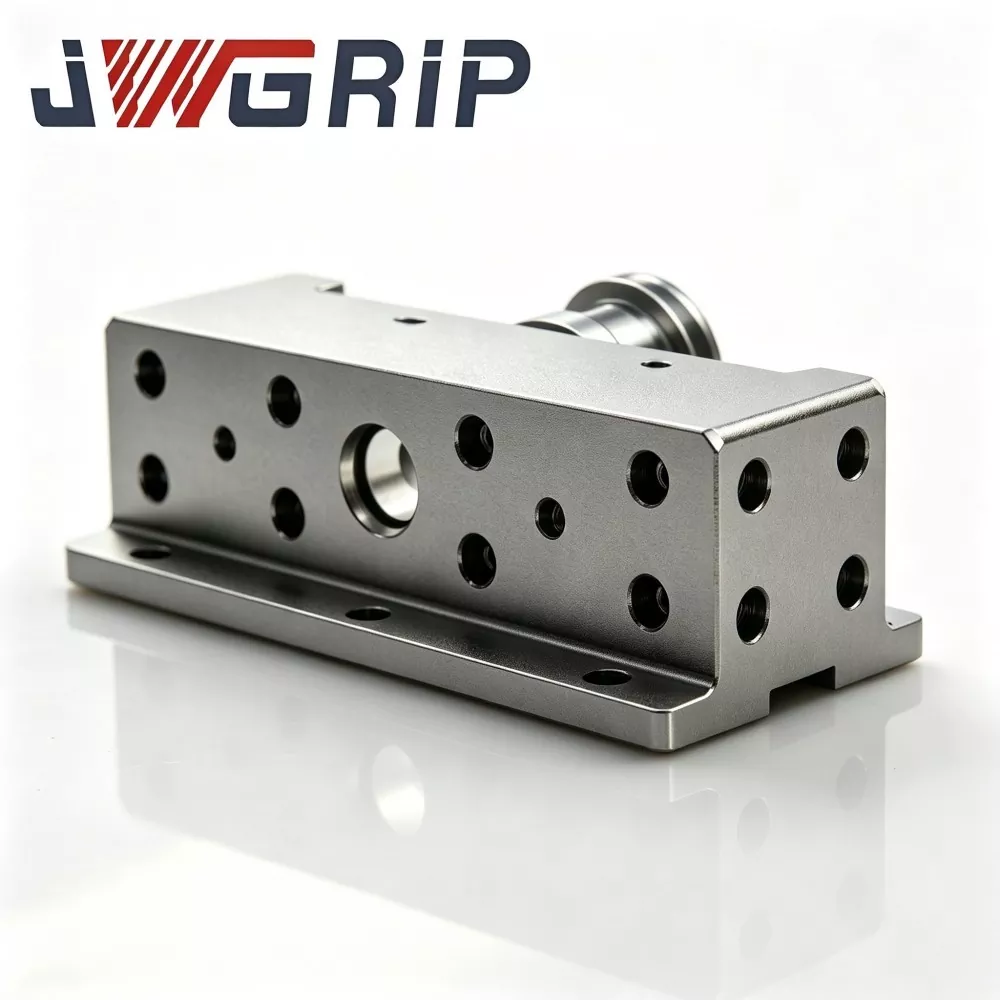
JWGRIP fabrica et supplementum professio est N160 Hinge Linkage Brachium pro Robot Velox Gripper in Sinis, dum Factory Direct servitium cum vexillum products plene in Stock sustineat global automation project instruere et officinam sustentationem. Core effectus est summus vis transmissionis cardo autocineti componentis specifice machinatum pro seriebus robotis N160 modulorum mobilium mobilium gripperorum. Vim optimized structuram transmissionis integrat et technologiam formatam in unam functionem unitatem integrantem et calida fictam, serviens pro parte kinematica clavis, quae anconem linearem convertit, vim in tenaci maxillae motu clamitanti vibrantis.
N160 Hinge Linkage Arm for Robot Quick Change Gripper adoptat premium calidum commissum mixturae chalybe blank cum optimized metalli fibra fluens et multi scaena accentus-relevium caloris curatio processus, omnino vitans fibrarum metalli truncationem et defectus structurarum ordinariarum partium malleolum sectionis. Praeclara structurae durities ac lassitudine resistentia, durabilis nexus bracchium sustentare potest decies centena milia librata cyclica alterna onera et impulsum accentus, plene cum CE specificationibus mechanicis servando. Quaelibet productorum massa stricte rudis materiae analysin patitur, inspectio fictio, durities probatio, summus praecisionis foraminis machinandi et sampling fatigationis verificationem ut firmum diuturnum tempus operandi praestandum.
Late applicatur ad novum conventum finem effectoris roboti et partem attritam reponendam lineae productionis in operatione automated. Firmamentum urgente macula stipes procurationis et ordines magnae molis, necnon OEM et dimensio nativus ac modificatio materialis, certas solutiones nuclei tradendi componentes praebet solutiones globalis automationis integratores et productio lineae sustentationis redemptores.
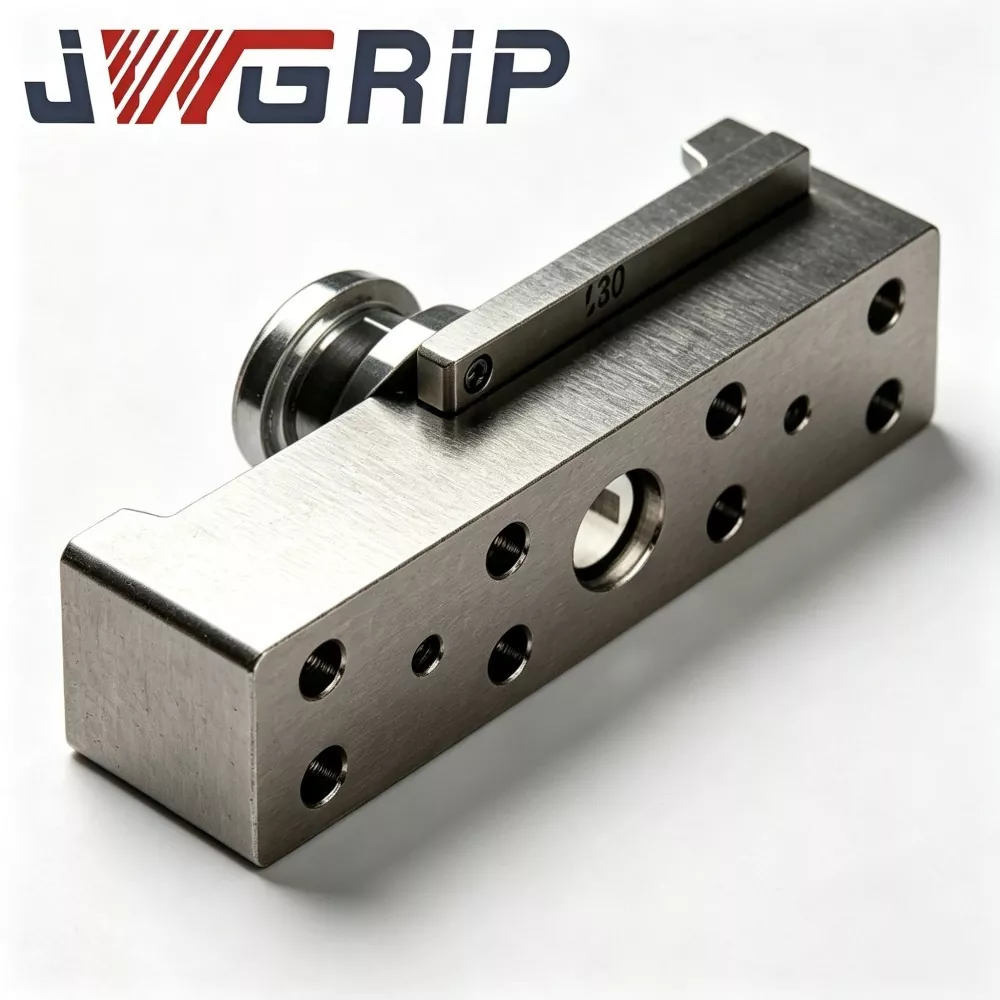
Principium operating
Brachium N160 Hinge Linkage est nucleus transmissionis cinematicae componentis N160-seriorum robotarum gripperorum celeris mutationis. Output linearis impulsus in piston N160-fixi mobilis tenaci in cardine brachii agit. Cardo cardo fretus ad conversionem vectis, iunctio bracchium lineae anconis vim agentis in rotundum output convertit, maxilla tenaci mittentes ad perficiendam aperturam et claudendam sonum actionis ad officinas operarum.
Sine habili cardine N160 nexuum brachiorum, robot velox mutationis N160 tenacis occurret sequenti defectibus in applicatione practica;
1. Insufficiens clamping output torques gripper faucibus
2. Jitter, adductius adhæsit vel levis motus maxillae in apertura claudit
3. Defatigatio praematura fractura translationis partium sub oneribus cyclicis repetitis .
4. Declinata clammatio repetere accurate per cardinem gap lapsum
Core vi-transmissio matching necessitudinem:
1. cardo cardo foraminis: Matches gripper corporis cardo hastile, fulcrum vectionis motui inserviens.
2. Piston vis-applicationis connexionis foraminis: Recipit detrusum linearem e gripper conventus pistonium internum.
3. Maxilla pulsis connectens finem: Aureus adductius convertit ad gripper maxillae conventum, intellegens fabricam clamitantem et solvens.
Perficere vis transmissio workflow:
1. Anconius internus N160 vivorum tenacium outputs linearis fixit et vim applicat ad foraminis N160 cardinis iunctio brachii vis recipiendi.
2. Coniunctio bracchii circa cardinum cardo foraminis grippii circumducitur corpus principale, ratio vi conversionis vectis complens.
3. Finem incessus nexus brachii pellat/contentionem Grippii maxillae trahit ad validam circa spiculum rotatum.
4. Gripper fauces integram clamificationem vel actionem solvendi contra scopum workpieces.
5. Vim cyclicam iterata transmissio perficitur in continua productione ad perficiendum batch operis velliendi munera.
Communes genericae partes cardine parcere solum principalem nexum functionis cardo cognoscunt, sine iaculis optimization pro vectis vi-transmissionis ratione, metallographicae structurae fabricando et in lassitudine odii perficiendi pro condiciones laborantis N160 celeris-mutationis. Sub gravi officio frequentes cycli productionis condiciones, prona sunt ad undi foraminis gestationem, loci intentionem accentus, lassitudo metalli crepuit, quae ad totius celeris mutationis gripporum defectum ducet.
Tractus in abundanti campi servitio experientiam N160-seriorum celerium mutationis tenacitatem sustentationis inceptis, JWGRIP optimizat vim vectis-brachii-transmissionis rationem, fibra metallica fluxus et processus subsidii maxime pro N160 Hinge Linkage Brachium, quod altum cyclicum alternum onus ferre potest in processu clampationis repetitae, et in primis defectionem partium transmissionis vivae mutationis tenacis vitare potest.
Practical Pain-Point Analysis
1. Brevis religio vitae communis incisurae processit cardo rocker scopuli parce partes Conventionalis truncus secans cardo partes fibrae metallicae internae truncatae, pauperes lassitudine resistentes. Sub millions cyclorum clamping, rima vel fractura defectus facile occurrit, ducens ad frequentes shutdown pro substitutione N160 vivorum tenacitatum, et gutta acri altioris instrumenti efficientiae OEE.
2. Jitter et adhaesit culpa tenacis faucibus causatis ex insufficiens machinis subtilitate foraminum cardinis immoderata tolerantia undi foraminis cardinis et vis applicationis anconarum foraminis humilitatis qua- biliter bracchium immodicum conventus hiatus seu conventus impedimentum affert. Fiet in jitter, pigritia et maxilla adhæsit defectionem in motu claudendo motu celeris mutationis gripper.
3. Periculum fracturae absconditum sub onere ictum clamping Cum graues graues inuoluunt, cardo iunctio bracchium magnum momentaneum ictum onus fert. Partes non-calidae ordinariae fictae sunt prona ad fracturam fragilis, quae distillantia workpiece et accidentia salutis in situ.
4. Clamping repetere locum accuratae callitudinis causatur a cardine accelerato foraminis induti Sub diuturno onere alterno, cardo foraminis brachii inferioris nexus laesurae lapsum celeri patitur, cardo aptus hiatus continue crescit, clamptio repetere subtiliter N160 vivorum mutationis tenaciter decrescit, et instabile opus gramen accidit.
5. Pauperum universitas non-vexillum modificatum parce partium Non-vexillum modificatum cardo petrae fortia in foro non potest plene aequari cum datorum institutione, foraminis positio spatii et vectis ratio vexilli N160 celeris-mutationis gripperorum, quae secundarium modificationem in reposito ad locum in-situm requirit, instrumento down tempore extenso.
JWGRIP N160 Hinge Linkage Brachium solutionem praedictam applicationis bottlenecks per quinque mensuras nuclei designans: calidum mixtum mixturae ferri processui formandi, multi scaena accentus curatio caloris curationis, summus praecisio, cardo foraminis compositus machinis, optimized vis transmissionis vectis rationis structurae, CE obsequens cyclica ratio gravis officii.
OMNIBUS COMPOSITIONE
JWGRIP N160 Hinge Linkage Brachium pro Robot Velox Gripper Mutatio est nucleus transmissionis unius corporis componentis ad seriem N160-seriem celeris mutationis gripper, eiusque areae functionis clavis septem partes includunt:
1. Versorium cardo: Foramen rotundum fulcrum, cum cardine vecte N160 vivorum tenacitatum corporis principalis.
2. Piston vis-applicationis foraminis connectens: Accentus-suscipiendi positio pro detrusione lineari a gripper pistonis internae congregationis.
3. Gripper-maxilla eiectamenta connectens finem: Output adductius torques ad conventus maxillae gripper pellendas ad motum claudendum.
4. Praecipua vis-transmissionis corpus brachii: principale compages ferri admixtionis calidae fictae, vim complexam gerens in cyclis sonantibus.
5. Accentus relevium vittae transitus: Optimized vitta structura ad positionem vi mutationis, minuens intentionem accentus localem.
6. Positioning datum superficies: Coetus referat planum, institutionem planitiam praestans ac praecisionem conventus.
7. Anti-vestis marginem aream reservatum: prebenda structuralis ad sustentationem postea et levem superficiei testarum recompensationem.
Key Pars Description
1. Versorium cardo cathema conficiendi machinæ; aequavit cum cardine vexillum hastile velox N160 tenacis mutationis. Post curationem caloris superficies bonum indumentum resistentiae consequitur, inserviens gyratorii fulcrum totius brachii nexus in cyclis apertis et claudendis cyclis.
2. Piston vis-applicationis foraminis connexionis praecisio-foramen vis captandi, perfecte adaptans piston ventilabis clavum nexionis N160 vivorum tenacis mutationis, efficaciter transferens anconem linearem in pressione brachii corporis missum.
3. Gripper-maxilla eiectamenta connexionis finis Latin dimensio interfaciei, directo cum N160 vivo-mutationis maxillarum collectio coniungitur, convertens torques adductius in aperitionem motus clausurarum ad intellegendum fabricam clamitionis et solvendi.
4. Praecipua vis-transmissionis corpus brachii Accipe premium calide commixtionis ferro blank, fibram metallicam continuam formare streamline calido cudendo, componendo cum multi scaena accentus-relevium, caloris curationis senescentis. Potest sustinere decies centena millia-gradu cyclici alterni oneris et ictum oneris, periculum fracturae lassitudine vitando.
5. Sustentationem relevium transitus vittae Omnes acutos angulos vi gerentis structurae amplas radios transitus vittae designant, puncta intentiones accentus tolle, meliores lassitudines exsecutionis componentis sub diuturno crebris clamitionibus.
6. Positio datum superficies planum datum superficies post praecisionem stridorem, conventum procurans accurationem convenientem cum inaugurato corpore tenaci N160 vivo inaugurato, vitando clamiationis accurationis detrimentum ab conventus claudicatio.
7. Anti-vestis marginem areae reservatum Reserve rationabilem machinationem cibaria super superficiebus clavibus frictioni-contactus, parvam testam praebens consummationem in sustentatione posteriori sustentans et prolongans servitium cycli parcendi applicationis.
Technical Commoda
1. Specialiter nativus pro N160 serierum robotarum mobilium tenacis, mensurae parcentis plene comparatae solutionis diversae a communi proposito modificatae cardo accessoriae scopulorum in foro, N160 bracchium nexus cardo evolvit intentum ad dimensionem institutionem, ratio vectis modulus et onus proprium N160 vivorum mutationis gripporum. Nulla secundaria modificatio requiritur pro reponenda in-site, valde abbreviatio instrumenti conservationis downtime.
2. Calidum fictum integratum formans + multi scaena accentus-relevium caloris curationis, praestans odii lassitudo continua continua et completa fibra metallica streamline formatur calida cudendo, vitando fibra truncatio defectus partium malleoli secantis. Composita cum multi-scaena accentus-relevium processus curationis caloris, component accommodare potest ad decies centena cyclica clamping laboris, resistens lassitudine rima et fractura periculo sub onere gravi officio alternando.
3. Plena praecisio foraminis systematis & datæ-superficies machinatio, fibulatio stabilis repeat-positio perficientur cardo cardo foramen, piston foraminis vis applicationis et locus superficiei datum, summus praecisio processum consummationis amplectitur. Apta alvi stricte sequitur specificatio conventus N160 gripper, efficaciter gerunt hiatum cardinem supprimendum et firmum sonum repetit accurate post diuturnum opus cyclicum conservans.
4. Support vexillum macula stirpis, OEM dimensio ac materialis consuetudinis capacitas Latin N160 nexus cardo arma sufficiens sunt ad substitutionem urgentem conservandam. OEM customizationem adiuvamus: foraminis magnitudinem aptans, gradus materiales mixturae chalybeas modificat, ratio vectis brachii optimizing vis transmissionis, ad applicationes speciales condiciones satisfaciendi postulationes pro diversis automationibus operandi condiciones.
5. Plenus processus in domo fabricandi & gravis oneris cyclici experimenti sanationis Key-componentis cudendi, caloris curationi, accuratio machinis machinisque inspectionis effecti intra officinas JWGRIP perficitur. Omnis productorum seges sampling lassitudinem onus simulationis verificationem patitur ante partum. Producta per massam applicationis plurium domesticarum N160 comprobata sunt linearum productionis automationis celeris mutationis gripperarum.
Institutionem & Commissionem Essentialium
1. Disassemble et purgatio conventus tenacis originalis Disassemble N160 vivos mutatorias gripper secundum sustentationem manualem. Cardo scapi purior, piston clavum connectens, maxillae conventus et unaquaeque ecclesia ddtur superficies; omnino remove astulas metallicas, residuas et particulas externas uncto. Compesce num aliae adaptae partes ut hastile et clavus cardo detrita sunt, alias partes gerunt simul, si abrasio manifesta est.
2. Instrue de N160 Hinge Linkage Brachium pro Robot Velox Muta Gripper Instrue novum N160 cardo nexus brachii in gripper praecipui corporis scapum. Ut situs datus superficies sine inclinatio arcte aptatur. Instrue piston connectens clavum et maxillam clavum in serie agens. Noli uti violentia violenta pulsandi in conventu ad prohibendum deformatio cardi foraminis et damnum superficiei aci.
3. Fastigium et alvi deiectio partium fibularum inaugurare circulos et terminos limitare pro singulis connexis scapi positis. Manually vinculum toggle brachium ad motum adductius simulat; confirmantque totum cardine motum levem et expers valitudinis, torpentis et abnormis alvi concutientis.
4. Ungula lubricationis cardo frictioni paribus Imple summus perficientur anti uncto ad cardinum verso foramine, piston foraminis vis applicationis et positionem cardo maxillæ pulsis. Praestare sufficientem lubricationem pro motu relativo frictioni paribus, abrasionem reducere in opere clamiationis cyclicae.
5. Nullum onus siccum experimentum gripper Exsequere iteratum nullum onus foramen claudendi tium N160 vivorum mutandi gripper sub modio humili velocitatis. Reprehendo utrum adductio maxillae levis sit, utrum strepitus abnormis an actio pigri sit, impedimentum mechanicum eliminare periculum ante productionem formalem.
6. Simulatio verificationis testium onera simulatum testem clamitionis exsequere cum fabricas mensurae oneris, cognoscere vim clamiationis et accurationis repetitae figendi, et in productionem formalem post omnes indices requisitis occurrentibus.
Post-Sales Support Services
1. technicae artis remota, consultationem parce-partem obtegens, moderamen institutionis et in-situm culpae sollicitudinis N160 vivorum mutationis gripper.
2. Plenam institutionem, disassemblem et sustentationem documentorum technicae singulis ordinis acquirendi providebuntur.
3. Consilium technicum ipsum machinatio pro inceptis consuetudinariis: dimensio foraminis commensuratio, gradus materialis upgradatio, vis brachii, vis transmissionis, ratio modificatio, institutionem specialem datum customization et cetera.
4. Sustine maculam independens procurationem unius panni vel massae N160 cardo nexus brachii parce partibus, ad in-situm instantis sustentationis postulationem satisfacere.
5. Propositio Warrantia Sub rectam institutionem et onus operandi condiciones aestimatae, principale corpus non consumptum compages brachii N160 cardo nexus 2 annorum warantia fruitur. Damnum gere a frictione cyclica normali causatum a libero-warnantiae scopo exclusum est. Damnum inductum ab onere operationis, inscensio indebita, occursu hominis facta, et ambitus ultra speciem operandi per warantia non obtegitur.
FAQ
Q1: Num hoc N160 Hinge Linkage bracchium directe aptat vexillum N160-series robot velox mutatio gripper?
Ita. N160 Hinge Linkage Arm for Robot Quick Change Gripper is a standard matching spare-part for N160-series robot quick-change gripper. Institutionem foraminis positio, superficies data et ratio vectis omnes sequuntur regulam primigeniam specificationem, et sine modificatione secundario directe reponi possunt.
Q2: Quid est maximum servitium cyclicum vitae N160 verso cardo nexus brachii?
Sub onere aestimato et rectae lubricationis & institutionis condiciones, componentes decies centena milia campus cyclica clamitatio vitae servitutis attingere potest. Vita ipsa servitus comparatur ad in-situm workpiece pondus, gradus impulsum, lubricationis sustentationem frequentia et alia factores conditionis opificum.
Q3: Quid faciam, si peculiaris condicionis laborans dimensio non norma vel materia speciali indiget?
OEM morem servitutis sustinemus. Parametros tractus vel opificum condicionis praebere potes, et foraminis magnitudinem, parietis crassitudinem, structuram parietariam, et materialem gradus admixtionis secundum exigentiam actualem aptare potes.
Q4: Possumne unum-piece specimen pro sustentatione test emere?
Ita. Vexillum N160 cardo nexuum arma in stirpe sunt, unicum specimen praebens emptionis ad apparatum sustentationem et verificationem, et etiam magna-batch project ordinis copiam sustinens.
Q5: Quaenam sunt cardinis puncta pro cotidiano stadio sustentationis?
Focus puncta: cardo conventus datu superficiem custodiet et quodlibet clavum clavum decet superficies munda; regulariter supplementum anti-vestis lubrica uncto pro singulo cardine par attritu; regulariter ceptum pro abnormis fabula, rima vel deformatio nexus brachii; opportune repone verso biliter brachium semel lassitudine rima, manifesta perforatio positionis abrasio occurrit.
Mitte Inquisitionem
Contactus info
-
Oratio
44, Daning Entrepreneurship Road, Humen Urbs, Dongguan urbs, Guangdong Provincia, China
-
Tel
-
Email
Grata ut inquisitionem mittat JWGRIP. Nostra professio technica et venditio manipulus liberum fixturam delectu providebit, solutionem nativus consiliorum et accurata scntentia.
News Commendationes