Latine
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

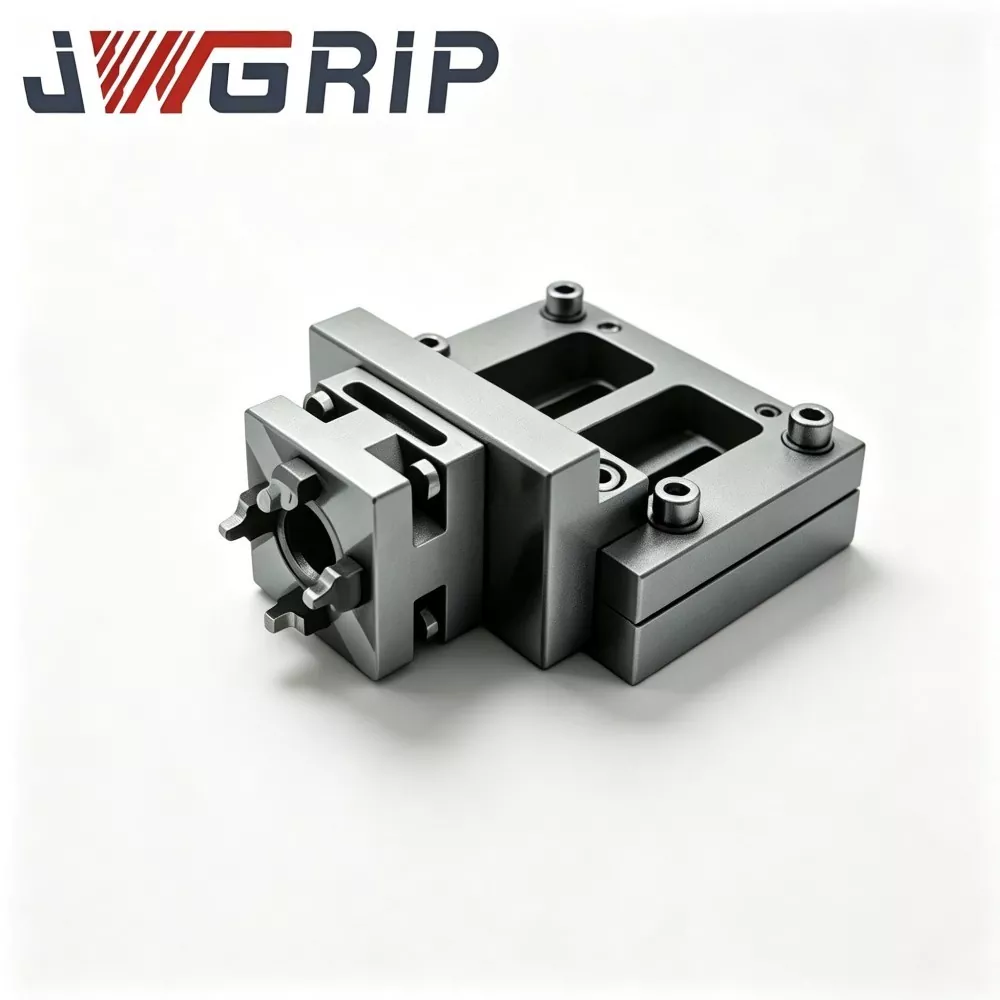
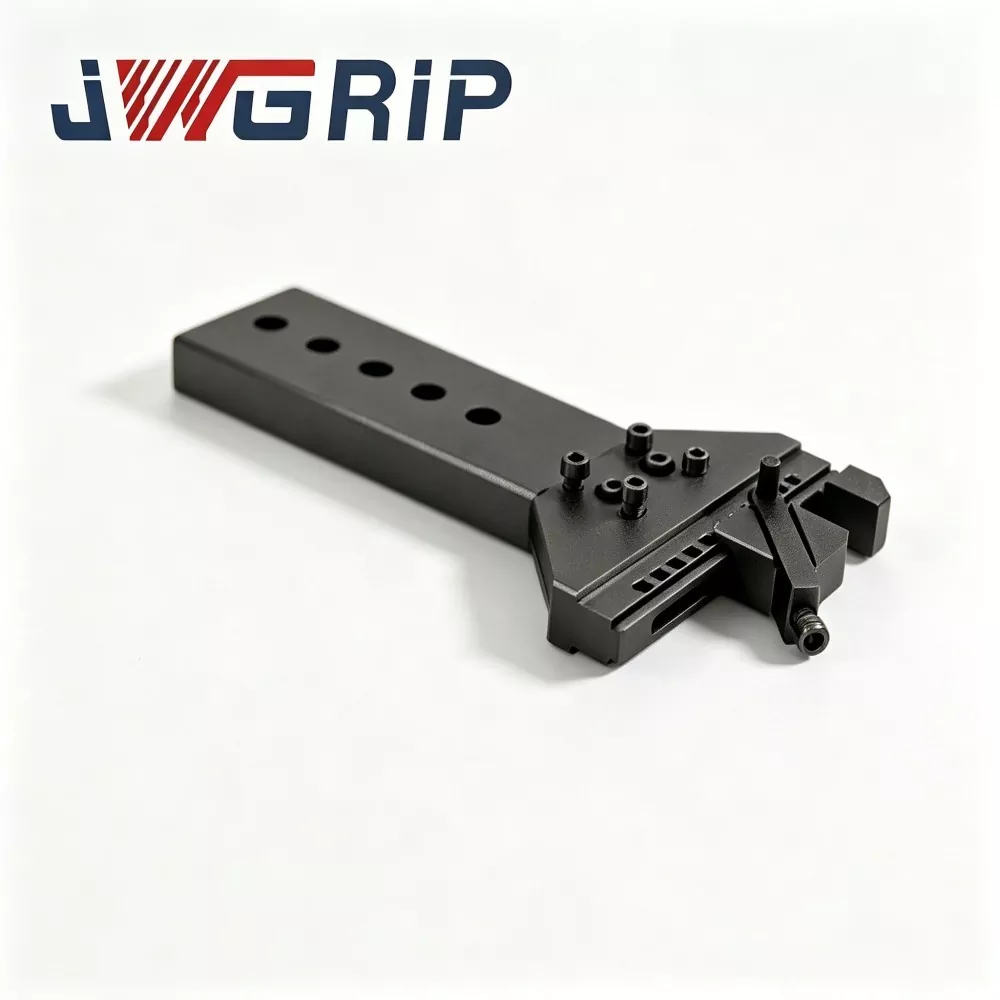

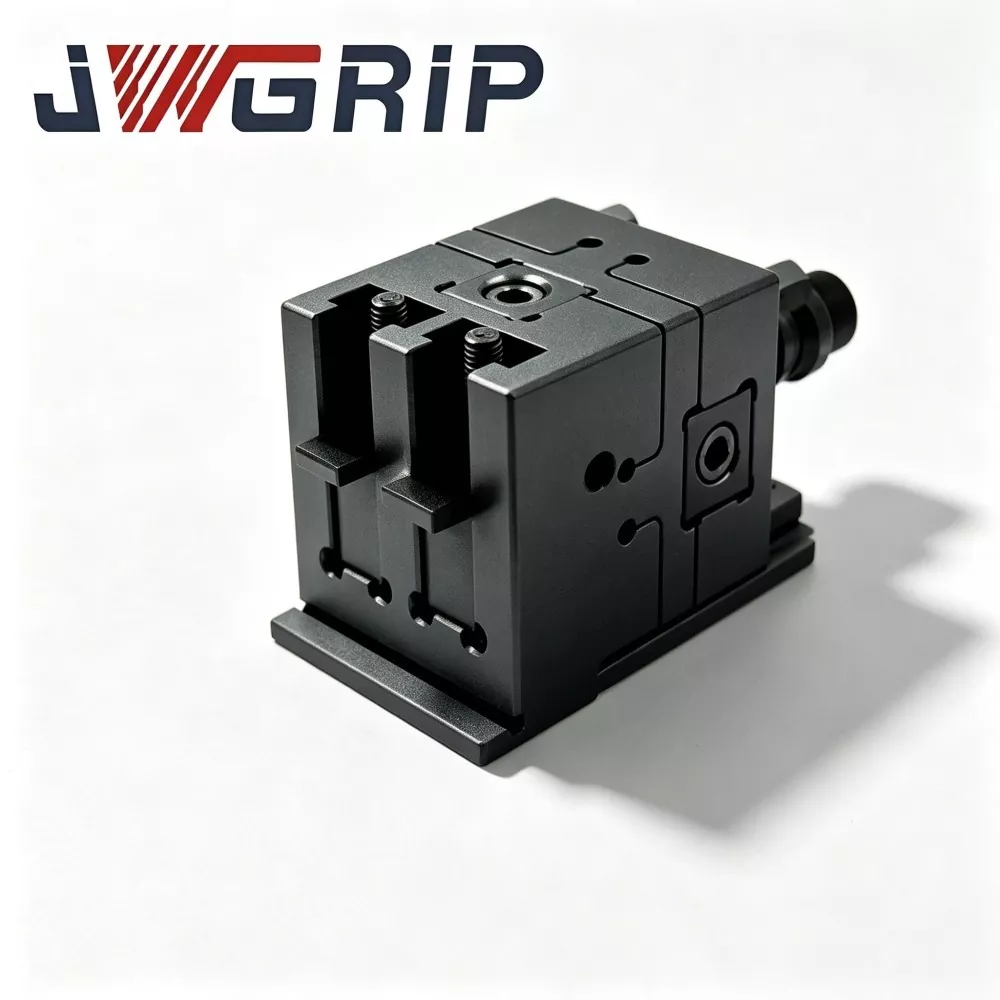
N160 Robot Velox Mutatio Gripper amet
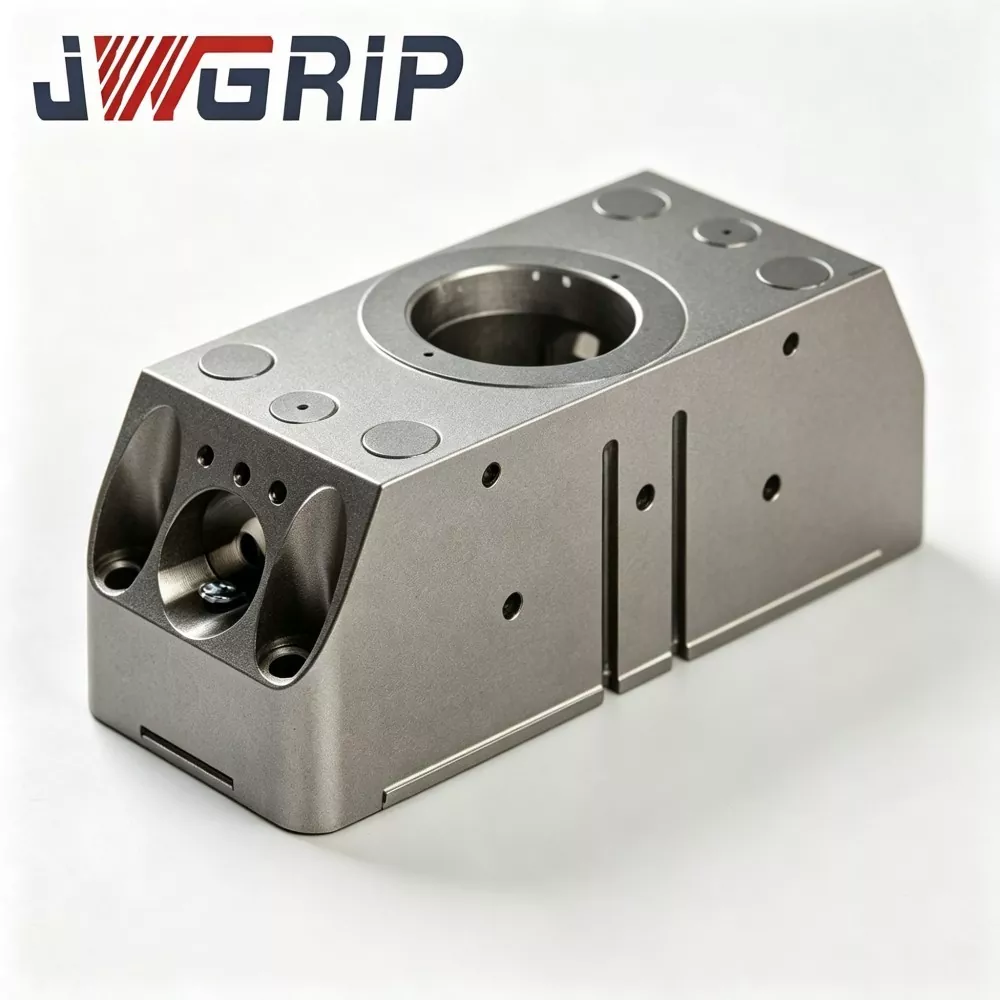
JWGRIP est opificem professionalem et supplementum N160 Robot Velox Gripper Module Mutationis in Sinis, Bulk Ordinis procurationem sustinens et genuinam Factory Pretium pro global automationi programmatis sociis comparans. Novo upgraded integrata robot finis brachii est exsecutionis unitatis specialiter destinatae ad lineas productiones flexibiles inanibus modernis. Innovative integrans tenaciorem pneumaticum parallelum et robot vivorum mutationis in unum corpus modulari, necessitatem eliminat discorum vivorum mutationis separatorum et conventus tenacis independentium, nullas praeterea multiplices flangores vel transeuntium accessiones exigens.
Haec summus perficientur N160 Robot Velox Mutatio Gripper Module Aviationis Aluminii mixturae habitationem altam accipit et nucleum chalybis obfirmatis exstinctum, ac praestantem vetustatem ac stabilem perficiendi mechanicam featuring. Relinquens traditum scissurae compaginem coniunctam, efficaciter minuit cumulativos positiones errores, qui per nexus multi-strati et conventus deviationis causantur. Modulus decies centena laboris cyclici lassitudines transiit et cum signis mechanicis CE plene obtemperat, diu terminus stabilis operandi in summo frequentia cyclicas grassandi et in missionibus mutandi servans.
Perfecta cum plena in domo procedendi agendi ratio in inspectione materiae rudis, CNC praecisio machinatio, curatio caloris vacuum, obduratio superficies et verificationis cyclicae plenae oneris, unaquaeque unitas perfert constantem qualitatem agendi. Plurimum valet pro nova energia ad conventum componentium, automotivas parvas partes tractandas, 3C praecisionem operis adprehendendi et instrumenti domestici componentis diribitionem. Unius unitatis iudicii emptionis et magnae instrumenti cooperationis ordinis sustentans, instructa est ad notitias 2D/3D ducendas, institutionis directiones et subsidia technica remota, multum minuens in-situm conventus et inposuit inposuit calibratio et renovatio cycli intelligentium flexibilium linearum productionis ad discretas conatibus fabricandis minuendo.
Integrated Module Design Rationale
Cum ad multi-varitatem et parvam massam productionis modum fabricandi, plures lineae productionis automatae unum robot industriae unum exigunt ut multiplices graciles munia compleat.
Traditionaliter, systematis integratores acquirunt discum vivum ac tenacissimum pneumaticum separatim, eos in unum congregant in committendo campum in LABIUM robot.
Haec solutio multas molestias occultas adfert;
1. Ligna multa coeuntes tolerantiae dimensiva acervus, altiore accuratione repetita positio ignominiae.
2. Expositae aereae tubi externo detrimentum in crebris cyclis instrumentorum mutationis patiuntur frictioni.
3. Magna copia horarum laborantium pro in-situ collectionis et calibrationis consumuntur.
N160 Robot Velox-Mutare Gripper Module evolvitur ad solvendum puncta supra dicta practica doloris. JWGRIP integrat mechanismum velocem densis, gasi canalis ambitus et fauces parallelas in unum moduli compacti unitatis.
Tota acies dividitur in;
-Robot basi latus (robot LABIUM in perpetuum conscendit)
Mutabile instrumentum, parte gripper moduli
Post unum tempus institutionem basis robotae lateris in robot LABIUM, robot permuto instrumento automatico consummare potest per diversorum instrumentorum laterum instrumentorum modulos sine iterata disconventui flangum in situ.
Standard N160 Robot Velox Mutatio Gripper Module in stirpe plures gradus plantationis vis comprehendit, quae maxime amet sex-axis industriae robotarum et robotarum collaborativarum aequare potest. Ad specialia condiciones incepta, nativus et OEM officia excitari possunt. Utrum parva-batch iudicii emptionis vel ordinis molem, clientes technicae dotis subsidii e nostris officinas canalem copiam directam recipere possunt.

Product Definition & Core Composition
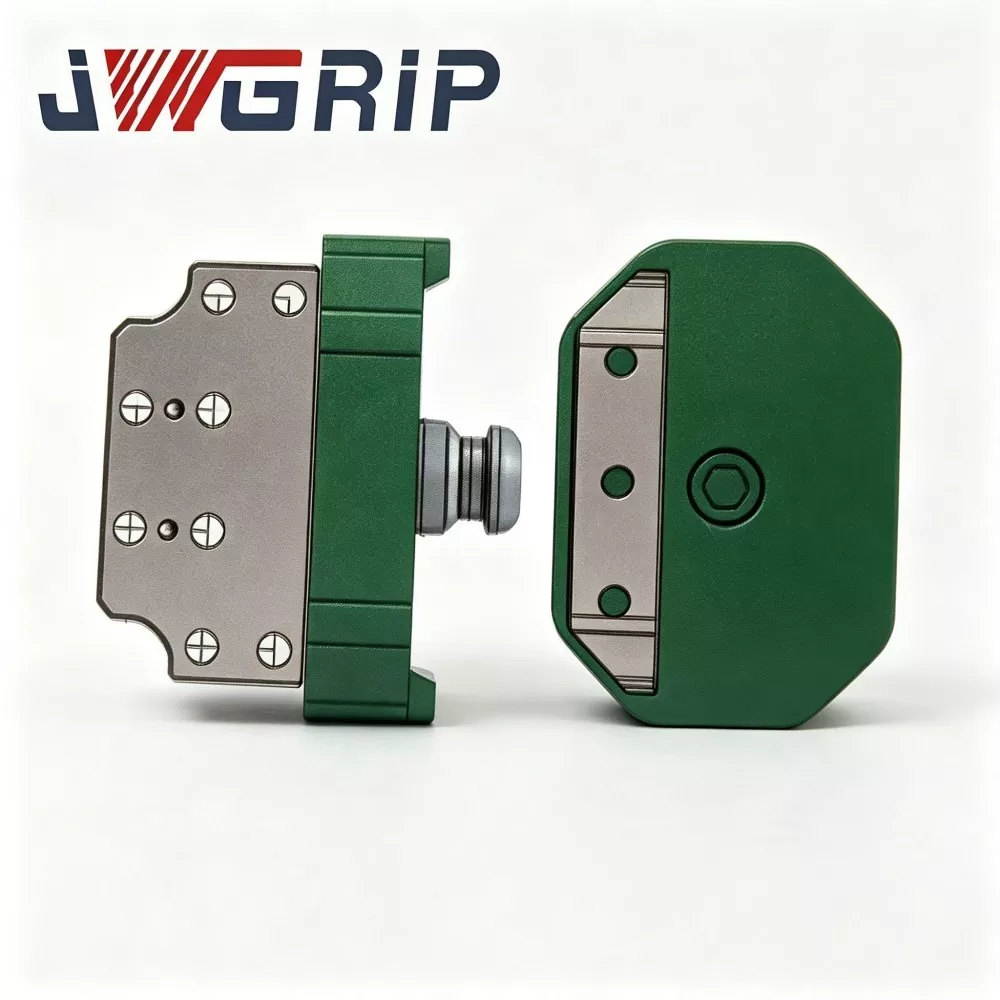
N160 Robot Velox-Mutatio Gripper Module roboti finis effectoris integralis est, qui organice componit interfaciem robotam vivam et parallelam gripper pneumaticam. Dissimiles partes discretae, quae secundario ad locum situm requirunt, quilibet N160 Robot Velox-Mutatio Gripper Module convocationem, aer-circuitus debugging et cyclicas effectus test intra officinas JWGRIP ante partum perficit.
Core compositionem naufragii:
1. Robot-inde dominus basis & permanenter ad robot output LABIUM figitur. Continet: - sessorium pneumaticum - mechanicum densis incessus conventus - instructum in statu feedback sensorem.
Haec componentia manus robotae brachii sine frequenti congressu insidet.
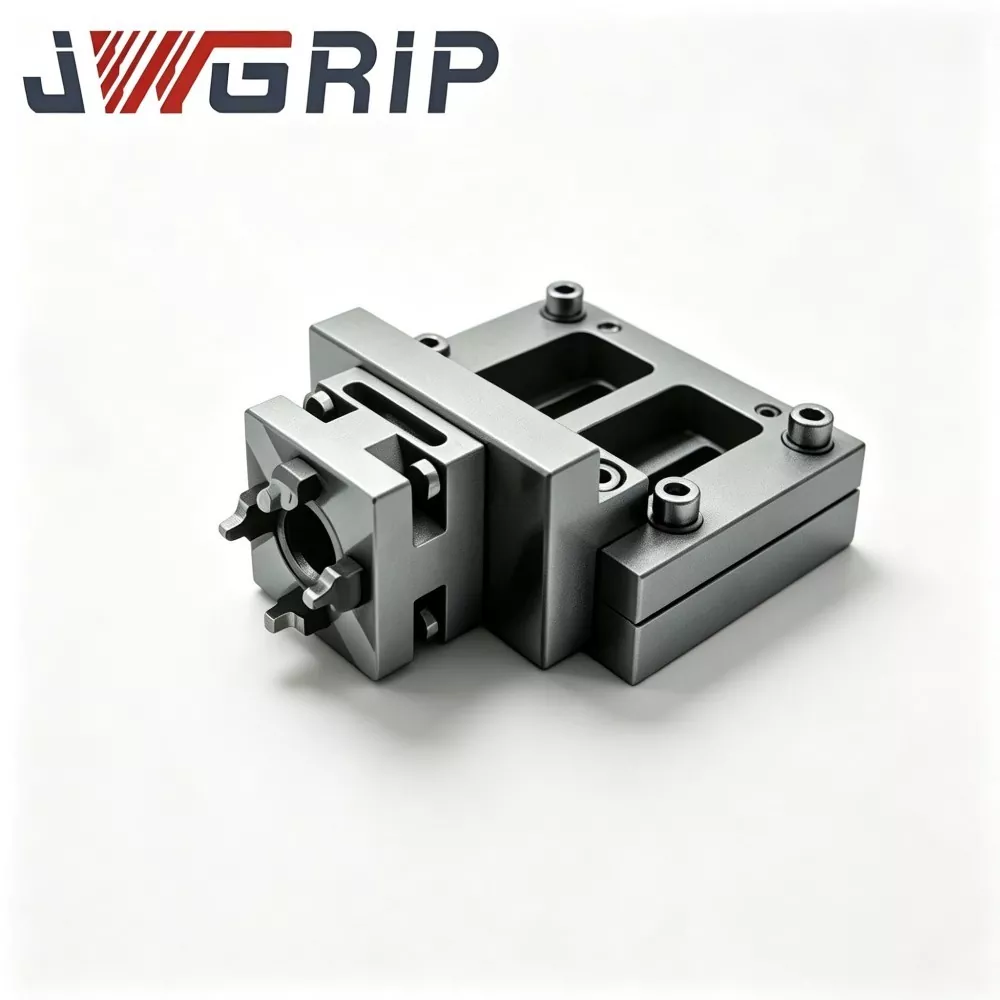
2. Instrumentum servilis tenacis moduli mutabilis unitas operandi, inter quas: - admisce densis calces coeuntibus - summa praecisio locans foramina clavorum - inaedificata in locis internis gasi - parallelis mordax fauces
Multiplex modulorum instrumentorum lateris instrumentorum cum profiles mandibularum diversis, vis tenaci et ictu diversis artificiis praeparari potest.
Fluxus laborat:
Cum robot ad stationem instrumentorum requiem, aer compressus agit, machinamenta densis machinae intra lateralem roboti basim ad conscendendum cum instrumento ad calces lateris statuto. - Praecisionis clavium locantium animadverto summus accuratae positionis - gasorum Internorum nexum pneumaticum completum ad tenacitatem incessus - Sensorem alit densis-serans signum reale temporis ad robot moderatoris ad cognoscendam securitatem interlock imperium
Multi N160 Robot Gripper Module Velox-Mutationem fabricantes solum copia partium parce separatarum suppeditant, colligendis et tolerantiae abstinentiae operibus integratoribus relictis. Consilium nostrum integratum transfert pericula maxima conventus relatas ad nexus productionis in fabricandis, incertitudinem pro fine user inceptis submittendo.
Core euismod & Structural Features
1. Integra modularis structura ad tolerantiam acervum extenuandum
Provecta N160 Robot Velox-Mutatio Gripper Module destruit transitum medium inter discum velox et tenacitatem. Clavis matching superficierum discursum et calibratum intus officinam habet. Repetens accurate positus post docking ≤±0.010 mm potest pervenire, stabilis praecisionis praecisionis ad scaenas colligendas pro summa subtilitate praestans.
2. instructum mechanicis auto-densis & signo electrica interlock
Cum CE salute mechanica parere postulationem. Etiamsi fons compressus aer abscinditur accidens in processu operationis, dentes mechanici obfirmatis adhuc statum meshing retinent, ne instrumentum lateris moduli distillet. Robot motus instructionis exercere potest solum post acceptam "plene clausam" feedback signum a sensore, tutelam salutis inanibus officinis cognoscens.
3. Circuitus gasi internus embedded
Canales gasi in modulo habitationi infixae loco Tubing externo exponuntur. - Pipeline abrasione periculum reducit crebris motus instrumentorum mutationis - deprimit defectum probabilitatis lacus aeris et iuncturam laxitas in productione cyclica diuturna
4. Facile retineri modulari partitum consilium
Clavis componentium consumabilium includentium annulos obsignandi, caudices devolvens et manicas locans, consilium modularem independentem adhibe. Cum regularem sustentationem facientes, utentes locales partes vestimentorum solum substituunt sine integri moduli a robot LABIUM diductis. Abbreviat apparatus sustentationem downtime.
5. Compatibilitas late-range sustentatio & consuetudo flexibilis
Standard N160 Robot Velox Mutatio Gripper Module in Stock adaptat maxime robots industriales amet, et robots collaborativos. Cum ad specialem maxillae figuram, ultra-magnum ictum, peculiaris inscensio foraminis vel emissionis anti-corrosionis, nativus et ministerium OEM assequi potest.
6. Officinam strictam verificationis pre-partus
Ut professio N160 Robot Velox-Gripper Module elit, omne opus perfectum debet transire: Tentatio vis detectio, inspicientia aeris rectitudo, Milia tempus obfirmatis reserans et gripper cyclicum experimentum aperiendum.
Qualis sunt comprobatio
1. Cruda materialia inspectionem advenientis
Compositio chemica et duri- tium aluminii admixtum et mixtura chalybea repagula cruda; rejice inhabilis rudis-materia.
2. CNC aspera machinatio & meta-machina
Processus habitationum, calces densis, maxillae basi et componentes collocantes. Dimensio stricte tolerantiae temperantiae.
3. Vacuum curatio caloris & superficies curatio
Exstingue et tempera mixturam chalybis densis nucleum et clavum locans ad altiorem duritiem et indumenti resistentiam; dura-anodize aluminium-admixtum habitationem.
4. Subtilitas stridor
Pro superficiebus clavibus datum et clavum perforatum, superficies asperitatis et tolerantiae dimensiva spondet.
5. Conventus procedure
Convenite densis conventum, partes ductoris labentis, annulos obsignantes et in sensore constructos, extensionem gasi circuitionis internae completae.
6. Semi-operis pre-test
Aer rectitudo inspectio, calibratio vis tenacitatis, actio debugging et verificationis egregiae-feedback.
7. Cyclicum pondus lassitudo test
Omnis perfectus N160 Robot Gripper Module Velox-Mutatio mille currit claudendi et reserandi, et gyros aperiendi tenacis sub onere simulato laborantis. Deficient products retractavit.
8. Inspectio finalis, Vide numerus notationis et mercium
Producti idonei facti sunt N160 robot Velox-Mutatio Gripper amet in stirpe.
Multi industria Application missiones
1. New-energiae conventus componentis
Pugna-cella positis, moduli tractatio, conventus connector. Integrati moduli designatio tolerantiam acervum vitat, positionem accuratam exoptans pro novo vigore partium magni pretii.
2. Automotiva parvarum partium tractatio
Engine partes parvae, fasteners, plastic partes interiores. Instrumentum autocinetum celeritatis autocinetum subsidiis mixtis-batch automotivae lineae collectae sunt.
3. 3C subtilitas workpiece grabbing
Components mobile-phone, conchas libellos, connexiones electronicas. ≤±0.010 mm accurate repetere situm accurate 3C conventus exigentiis satisfacit summus praecisio.
4. familiarium instrumentum componentis diribitio
Testae plasticae, uncis metallicis, componentibus motoriis. Multiplex instrumentorum lateralium modulorum cum diversis maxillis perfiles accommodata ad variam domesticam instrumenti partem geometriam pertinentibus.
5. Stationes flexibiles automationes generales
Multiplices varietas parvae instrumenti productionis linearum quaerunt unam roboti ad multarum partium genera tractandum. Prae-congregati moduli integrati cycli stationis committentis valde abbreviatae sunt.
Installation & Commissioning Key Points
1. Mons lateralis magister basis super roboti LABIUM; obstringere escendere seram stricte sequentes torques valores in documentis officialibus. Vitare super-torquem ligamen, quod in basi corporis parvarum deformationis causare potest.
2. Instrumentum requiem para ut modulorum tenacior instrumentorum otiosorum ponatur. Praestatio instrumenti ad quietem positionis accurationem stabilium docking latae sententiae sustineat.
3. Pneumaticum-circuitum completum pro basi robot laterali; install aerem colum pressionis moderatoris unitatis ad frontem-finis aeris compressi. Stabilire opus pressurae aeris intra 0.5-0.7 MPa.
4. Coniungere sensorem-signum funem roboti PLC IO-portum; cognoscere lock-status-feedback-signum logicae; configurare motum robot-interlock logicum: robot altum celeritatem motus non faciet, nisi signum "plene clausum" receptum est.
5. Iudicium manuale quatio-modum docendi simulatio primum ante productionem cycli activitatis. Compesce docking lenitatem, aeris rectitudinem, et signum rectitudinis-feedback. Mechanica metus eliminate-impedimento.
6. Compile roborationis programmatum instrumentum mutationis sub-in consuetudines; definire tutum accessus procul docking velocitate parametri. Vitare celeritatem difficilem collisionem inter turpem dominum et ancillam modulum.
Procurement & Project Aestimatio
Core valor JWGRIP N160 Robot Velox Mutatio Gripper Module:
① Integrated one-body-departing design set-mutation of interface and parallel gripper, toleration toleration-up eliminato medium LABIUM
② ≤±0.010 mm repetere accurate
③ Mechanicum auto-densis + electricum signum dual-salutis mechanismum, CE obsequentem.
Embedded gas-circuitus internus layout, tubus abrasionis externa vitans
Modular replaceable amictus partes, low sustentacionem cost
⑥ Multi-gritas vis-gradus productum matrix, compatibilis cum robots industrialibus et collaborativis amet.
In domo plena processus fabricandi, stricte pre-partus cyclica verificationis
Clavem automation-statio bottlenecks solvit:
Tolerantia cumulativa ex alumine discus celeris mutationis + gripper congregationis
Long on-site collectiones et calibration time
Externus aer-tubus abrasio et aer-ultrices defectus
Instrumentum salutis periculo omissa copia sub aeris iactura
Alta sustentatio sumptus de partibus non modulis gerendis
Aestimatio project-monumenti:
1. Confirma dimensionem actualem roboti-flange et onus aestimatum requisitum (considerare pondus impulsum dynamicum, non solum pondus tenacis + workpiece). Reservare dignam salutem in margine.
2. Declara plantam vis gradus, maxilla foramen ictum et profile requisita maxillae ad operas scopum.
3. Quin officinam fontem aeris qualitatem et stabilitatem pressi-compressi; suadeo aer-filter pressura-ordinator combination si pressura graviter fluctuat.
4. Confirma robot-PLC IO-resource condicionem pro lock-statu-signum receptionis. JWGRIP liberum praebet documentum electrica-interfaciei.
5. Latin versiones plenas cognoscunt traditionem celeriter; adopt nativus / OEM servitium pro speciali-flange, speciali-signationis gradu (IP upgrade), speciale maxillae profile vel ultra-magnae plagae requisita.
FAQ
Q1: Num N160 robot Velox-Gripper Module Mutationis permutat plene-automaticum instrumentum VERTO sine fulmine manuali disassembly?
Ita. N160 Robot Velox Mutatio Gripper Module pneumaticae ditionis signo e robot systematis respondet et automatice densis reserans perficit. Instrumentum PERMUTO logica in robot programmatis integrari potest. Tormentum-repono eculeum ad modulorum laterum instrumentorum vanos collocandos indiget ut in-site paranda.
Q2: Mihi opus est magna-scalarum coordinare re-calibrationem omni tempore permutando modulorum laterum instrumentorum?
Sub rectam institutionem condicionem, accurate positioning positioning ≤±0.010 mm. Magna scala re- calibratio non necessaria est; minor bene-tunsio in commissione initiali finiri potest.
Q3: LABIUM meum robot non est vexillum, possum adoptare N160 Robot Velox-Mutare Gripper Module?
N160 Robot Quick-Change Gripper Module in-stock Donec fit amet robot flanges. Pro interface non-vexillo, nativus et OEM servitus potest mutare conscendentem flange secundum delineatas mos.
Q4: Quid accidit, si copia aeris in motu robot accidens abscidit?
Mechanica auto-densis structura aedificata est. Etiam aer compressus praeterit, densis obsitus retinaculum retinent ne moduli lateris instrumentum iaciant. Actio reserans solum utitur cum signum reserationis et pressionis aeris validi simul existunt.
Q5: Quem cyclum sustentationem sequar pro N160 Robot Velox-Mutatio Gripper Module?
Sub 24-hora continua productione, partes consumabiles singulas 250 000 cyclos inspice, munda superficies data et anti uncto uncto adde. Abrevia sustentationem intercapedo ad gravem pulveris officinam.
Q6: N160 robot Velox-Mutare Gripper Module opus sub adipiscing prona officina?
Vulgata versio IP53 gradum attingit, apta ad officinam ordinariam. Ad adipiscing pronus, summus humiditas et leviter corrosivum environment, eligere nativus N160 Robot Velox-Mutare Gripper amet cum upgraded signandi et anti-corrosionis curationis.
Mitte Inquisitionem
Contactus info
-
Oratio
44, Daning Entrepreneurship Road, Humen Urbs, Dongguan urbs, Guangdong Provincia, China
-
Tel
-
Email
Grata ut inquisitionem mittat JWGRIP. Nostra professio technica et venditio manipulus liberum fixturam delectu providebit, solutionem nativus consiliorum et accurata scntentia.

News Commendationes